Moderne Robotergelenke verlangen nach Positionssensoren, die trotz engem Bauraum präzise und reproduzierbar messen. Im Interview erklärt Patrick Stahl von iC-Haus, welche Messfehler auftreten können und wie sich Exzentrizität und Magnetisierungsfehler kompensieren lassen.
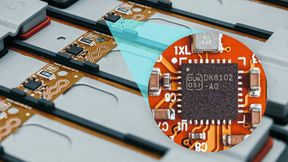
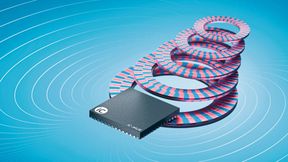
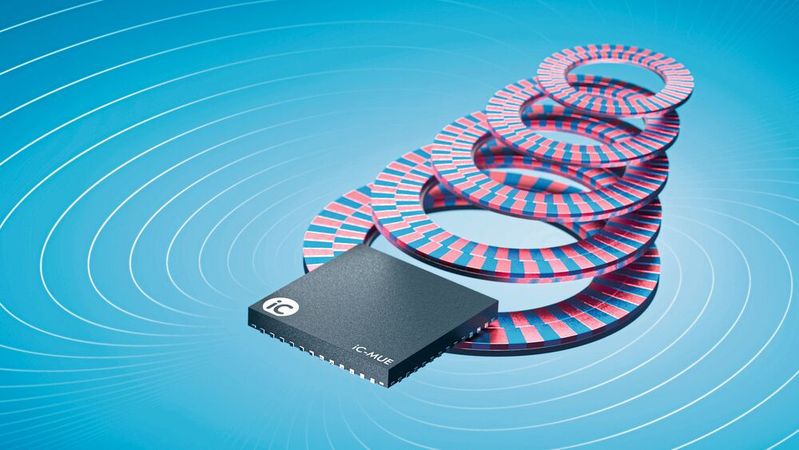
Der iC-MUE tastet die magnetische Codescheibe berührungslos über ein differenzielles Sensor-Array ab. Damit ist er robust gegenüber Streufeldern und Verschmutzung.
(Bild: iC-Haus)
Mit den steigenden Leistungsanforderungen moderner Robotik wachsen auch die Anforderungen an Präzision, Dynamik und Zuverlässigkeit der eingesetzten Aktuatoren kontinuierlich. Eine Schlüsselrolle nehmen Positionssensoren ein, welche die Grundlage für jede Bewegungsregelung bilden. Einige Anwendungen erfordern dazu Genauigkeiten oder eine Wiederholbarkeit im Bereich von Winkelsekunden, etwa hochpräzise Leichtbauroboter. Gleichzeitig wird der Bauraum im Gelenk immer enger. Für Hardware-Entwickler heißt das: Die Positionssensorik muss nicht nur hochauflösend, rauscharm und mit geringer Latenz messen, sondern sich auch flexibel in unterschiedliche Einbausituationen integrieren lassen.
Im begleitenden Beitrag haben wir das magnetische Absolut-Encoder-SoC iC-MUE vorgestellt. Dabei handelt es sich um ein nach dem Nonius-Prinzip arbeitenden Baustein mit einer Winkelauflösung bis zu 22 Bit, integrierter On-Chip-Kalibrierung und Condition-Monitoring-Funktionen.
Im folgenden Gespräch geht es um die Entwickler-Perspektive dahinter: Welche Messfehler treten in einem realen Robotergelenk überhaupt auf, wie lassen sie sich bei der Inbetriebnahme kompensieren, welche Codescheiben-Geometrien eignen sich für welchen Einbaufall und schließlich um die Frage, wo ein magnetischer Encoder trotz aller Integrationsvorteile schlicht nicht die richtige Wahl ist. Die Fragen beantwortet Patrick Stahl, der bei iC-Haus im Vertrieb und in der Applikation tätig ist.
Herr Stahl, welche Anforderungen stellt ein modernes Robotergelenk an die Positionsmessung, etwa hinsichtlich Genauigkeit, Auflösung, Dynamik, Latenz, Baugröße und Robustheit? Und welche dieser Anforderungen waren bei der Entwicklung des iC-MUE besonders anspruchsvoll?
Patrick Stahl von iC-Haus: „Die größten Messfehler in Robotergelenken entstehen meist durch mechanische Einflüsse wie Exzentrizität und mechanisches Spiel, aber nicht durch das Sensorprinzip selbst.“
(Bild: iC-Haus)
Patrick Stahl: Robotik-Aktuatoren müssen Bewegungen mit hoher Präzision und Wiederholgenauigkeit ausführen und dabei gleichzeitig die für die jeweilige Anwendung erforderliche Dynamik und Zuverlässigkeit gewährleisten. Die Anforderungen an die dafür nötige Sensorik steigen kontinuierlich. Bei Werkzeugmaschinen oder Cobots verlangen manche Applikationen eine Genauigkeit beziehungsweise Wiederholbarkeit im Bereich von Winkelsekunden. Bei komplexen Mehrachsmaschinen kommt hinzu, dass sich Fehler über das Gesamtsystem fortpflanzen, womit hochauflösende, rauscharme Sensorsignale zur Grundvoraussetzung zwingend Voraussetzung sind.
Ein weiterer limitierender Faktor ist der Bauraum. Er wird in der Regel von anderen Komponenten des Antriebssystems vorgegeben und variiert von Anwendung zu Anwendung erheblich. Unsere Sensorlösung muss sich also flexibel in ganz unterschiedliche mechanische Randbedingungen einfügen lassen. Ein gutes Beispiel für die Extreme, die wir heute abdecken müssen, sind humanoide Roboter: Sie bewegen sich hochdynamisch, stehen nicht wie eine Werkzeugmaschine auf einem festen Ankerpunkt, sondern müssen sich ständig balancieren und ausregeln. Dafür brauchen sie eine niedrige, vor allem aber konstante und kompensierbare Latenz bei gleichzeitig hoher Auflösung und Genauigkeit.
Für die Robustheit setzen wir konsequent auf das magnetische Messprinzip: Es ist unempfindlich gegenüber Kontamination, und durch eine differenzielle magnetische Abtastung unterdrücken wir zusätzlich externe magnetische Störfelder. Das zahlt sich vor allem in der 24/7 laufenden industriellen Produktion aus, wo Zuverlässigkeit über Jahre gefragt ist. Moderne Encoder-SoCs erfüllen dieses Anforderungsprofil und ermöglichen die Entwicklung präziser, gleichzeitig robuster Systeme zu wettbewerbsfähigen Konditionen.
Der iC-MUE ist ein von Grund auf neu konzipierter magnetischer Absolut-Encoder-Chip. Zu den wesentlichen neuen Features gehören eine größere Flexibilität bei der Systemauslegung, was unter anderem durch einen frei skalierbaren Abtastdurchmesser erreicht wird, integrierte automatische Abgleichfunktionen, die insbesondere für Embedded-Systeme wie eine integrierte Joint-Elektronik vorteilhaft sind, eine Winkelkorrektur per Exzentrizitätskompensation und Linearisierung, eine weiter gesteigerte Winkelauflösung sowie erweiterte Schnittstellen- und Diagnosefunktionen. Anspruchsvoll war dabei vor allem, das umfangreiche Feature-Set auf kleinstem Raum im Chip. Damit stieg die Komplexität auf Chipebene deutlich an. Für den Anwender zahlt sich das aus: Die Systemkomplexität sinkt, und es entstehen neue, einfach integrierbare Encoderkonzepte bei gleichzeitig gesteigerter Performance.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
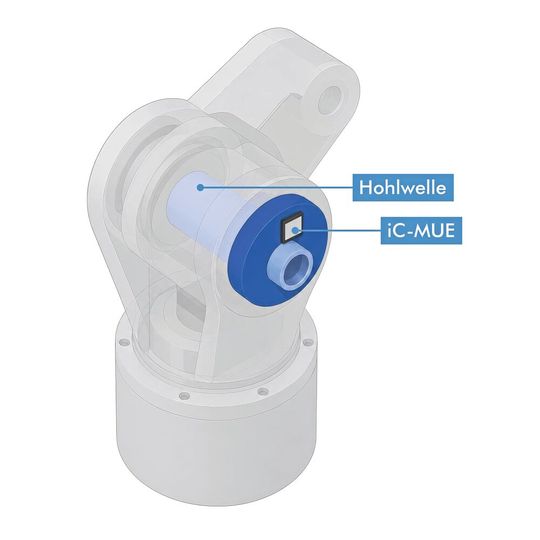
Robotergelenke bieten oft nur sehr wenig Bauraum und benötigen eine Hohlwelle, beispielsweise zur Führung von Kabeln. Welche Encoder-Geometrien und Einbaukonzepte lassen sich mit dem iC-MUE besonders gut umsetzen, und worauf sollten Entwickler bei Codescheibe, Luftspalt und Montagetoleranzen achten?
Der magnetische Encoder kommt in einem Robotergelenk zum Einsatz, das speziell dafür entwickelt wurde, um die Bewegungen des Roboters präzise zu steuern. Mit dessen Einsatz stellen sich Fragen wie: Welche Messfehler treten im realen Betrieb auf und wie lassen sie sich kompensieren?
(Bild: iC-Haus)
Patrick Stahl: Der iC-MUE arbeitet mit axialen Codescheiben, was in der Praxis die gängigste Geometrie ist, mit radialen Poltrommeln sowie mit linearen Maßstäben in Form von Magnetbändern zusammen. Für die Integration in eine Joint-Elektronik mit hoher Bauteildichte ist entscheidend, dass der SoC-Ansatz auf der Platine nur wenig Fläche einnimmt. Das schafft Platz für andere Komponenten, die im Robotergelenk um denselben knappen Bauraum konkurrieren. Ein weiterer entscheidender Faktor für das mechanische Design sind großzügige Montagetoleranzen. Der iC-MUE erlaubt bis zu ±0,5 mm Versatz in der X- und Y-Achse, also radial und tangential zur Maßverkörperung, sowie einen Luftspalt von bis zu 1 mm zur Codescheibe. Das ermöglicht einen unkomplizierten mechanischen Aufbau und einen robusten Betrieb im Feld.
Auch wenn moderne Sensorsysteme großzügige Anbau- und Montagetoleranzen erlauben, bleiben hochwertige Maßverkörperungen und eine präzise Mechanik entscheidende Voraussetzungen für eine optimale Messperformance im Betrieb. Die verfügbaren Toleranzreserven sind ein Sicherheitspuffer und kein Freibrief für ein ungenaues mechanisches Design.
Welche Messfehler treten bei einem magnetischen Encoder im realen Robotergelenk typischerweise auf, beispielsweise durch Exzentrizität, Magnetisierungsfehler oder Temperatur, und wie werden sie bei der Inbetriebnahme kompensiert?
Patrick Stahl: Die größten Messfehler in Robotergelenken entstehen in der Regel durch mechanische Einflüsse, vor allem durch dynamische Exzentrizitäten und mechanisches Spiel der Wellenlagerung im Betrieb. Diese können beispielsweise durch wechselnde Lastverhältnisse oder Temperaturschwankungen verursacht werden. Daneben können auch Magnetisierungsfehler des Maßstabs selbst zum Fehlerbild beitragen. Der iC-MUE ist dafür geeignet, systematische Fehler während der Inbetriebnahme zu kalibrieren und zu linearisieren. Das erfolgt über eine Exzentrizitätskorrektur und eine Look-Up-Table. Dadurch wird der Einfluss statischer Anbautoleranzen oder Ungenauigkeiten des Maßstabs auf das Messergebnis erheblich reduziert.
Für welche Anwendungen außerhalb klassischer Robotergelenke sehen Sie den größten Nutzen des iC-MUE? Zu nennen wären hier etwa Cobots, humanoide Roboter, Servoantriebe oder Greifer. Wann ist trotz seiner Robustheit und Integrationsvorteile ein magnetischer Encoder nicht die beste Wahl?
Patrick Stahl: Generell eignet sich der iC-MUE für kompaktes, hochperformantes absolutes Off-Axis-Positionsfeedback in der Antriebstechnik, also für außerzentrisch oder linear abgetastete Anwendungen, die eine durchgehende Welle erfordern. Das macht ihn vielseitig einsetzbar, beispielsweise in Greifern, Servomotoren und Linearachsen.
Wenn höchste Anforderungen an die Absolut- und Wiederholgenauigkeit gestellt werden, stößt das magnetische Messprinzip an Grenzen. In solchen Fällen sind optische Systeme nach wie vor im Vorteil. Herausfordernd kann außerdem die Integration in Umgebungen mit extremen magnetischen Störfeldern sein. Auch wenn der iC-MUE durch seine differenzielle Abtastung in dieser Hinsicht bereits sehr robust ist, gibt es physikalische Grenzen, ab denen ein magnetisches System nicht mehr die erste Wahl ist. (heh)