Ein Humanoider ist noch keine fertige Automatisierungslösung. Erst passende Anwendungen, Trainingsdaten und die Integration in bestehende Prozesse entscheiden über den Nutzen. Dank der Erfahrungen mit Cobots lernt die Branche aus dem Humanoiden-Hype nun schneller, so der Safety-Experte Jens Müller im Interview.
Humanoide zwischen Hype und Industriealltag: Safety-Experte Jens Müller erklärt, warum technische Reife, sichere Bewegungsabläufe und die Integration in bestehende Prozesse über den praktischen Nutzen der Roboter entscheiden.
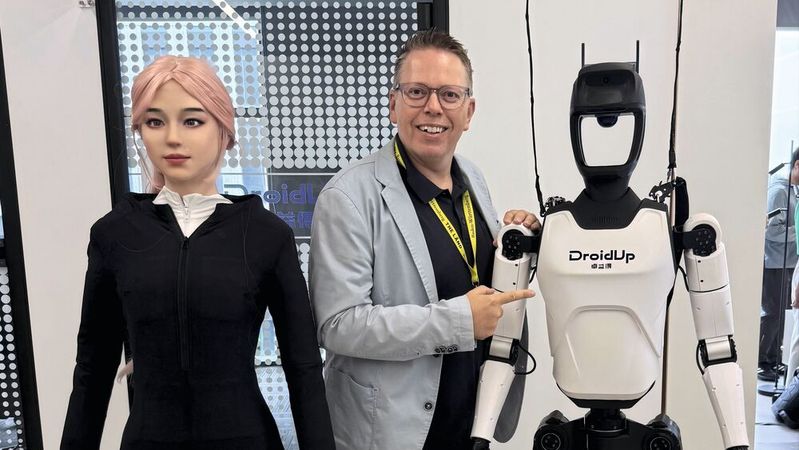
(Bild: Jens Müller)
Sie gelten als nächste Stufe der industriellen Robotik. Doch wie reif sind Humanoide und wie lässt sich ihr Einsatz absichern? Darüber spricht SafetyExperte Jens Müller am 27. Oktober 2026 bei der Cobots4You im Vogel Convention Center Würzburg. Vor seinem Vortrag „Humanoide – der neue Cobot?“ erklärt er im Interview mit ELEKTRONIKPRAXIS, was die Technik kann und wo die Normung noch nachziehen muss.
ELEKTRONIKPRAXIS: Humanoide werden viel diskutiert, in der Industrie aber bisher kaum eingesetzt. Welche Rolle spielen sie in Ihrer beruflichen Praxis?
Jens Müller: Humanoide machen derzeit einen großen Anteil meiner Beratungstätigkeit aus. Viele Unternehmen haben sie als Fokusthema gesetzt. Sie wollen Erfahrungen sammeln und nicht warten, bis der neue ISO--Standard veröffentlicht ist.
Für mich ist das ein Déjà-vu. Bei den Cobots gab es dieselbe Phase: Jeder hat sich einen angeschafft und ausprobiert. Humanoide sind allerdings noch einmal eine andere Größenordnung. Wichtig ist, frühzeitig zu analysieren, wo sie sich sinnvoll einsetzen lassen und welche Technologien noch reifen müssen. Mein Tipp lautet deshalb: erst analysieren, nicht blind anschaffen. Technologisch ist der Humanoide nämlich mit autonomem Fahren auf Level 5 vergleichbar.
EP: Während Cobots längst in der Industrie etabliert sind, befinden sich Humanoide meist noch in der Erprobung. Was fehlt ihnen für den breiten industriellen Einsatz?
Müller: Betrachtet man nicht nur den Roboter selbst, sondern die gesamte Applikation, stehen wir nach meiner Einschätzung erst bei etwa 25 Prozent technologischem Reifegrad.
Die Maschine kann man heute schon kaufen. Aber ich habe noch keinen Humanoiden gesehen, der für die Kommunikation ein Kabel hinter sich herzieht. Für den industriellen Einsatz brauche ich viel mehr als den Roboter. Er benötigt eine Kommunikationsschnittstelle zur Betriebsumgebung. Hinzu kommt der Datenschutz, vor allem mit Blick auf Europa. Das ist ein zusätzlicher Aufwand.
Der Roboter ist zunächst vergleichbar mit einem neu angeschafften Laptop: Er hat ein Betriebssystem, aber die eigentliche Anwendung fehlt noch. Die Bewegungen, die er für seine Aufgaben braucht, muss ich ihm erst antrainieren oder mir qualifizierte Trainingsdatensätze beschaffen und aufspielen. Dafür brauche ich Expertenwissen. Ein Cobot dagegen hat heute Industrieniveau und bringt vorgefertigte Programmdateien mit. Das fehlt beim Humanoiden noch. Die Geräte können Saltos, Boxen und Tanzen, aber eine industrielle Anwendung ist deutlich aufwendiger.
Ein Humanoider gehört zu den komplexesten Robotersystemen, die wir heute bauen können. Er hat Lidar, Radar, Ultraschall und 2D/3D-Stereokameras in unterschiedlichen Auflösungen, um zu erkennen, wo er sich befindet. Er erstellt eine Karte seiner Umgebung und muss unterscheiden, ob ihm eine Maschine oder ein Mensch gegenübersteht und wie er damit interagieren muss.
EP: Was hat der Hype um Humanoide in der Industrie bisher verändert? Und warum setzen einige Hersteller inzwischen auf Räder statt Beine?
Müller: Es gibt einen interessanten Nebeneffekt: Durch den Hype beschäftigen sich wieder Unternehmen mit Automatisierung, die vorher gesagt haben: „Unser Unternehmen ist noch nicht so weit, das ist alles viel zu komplex.“ Sie haben Automatisierung wieder auf ihre To-do-Liste gesetzt.
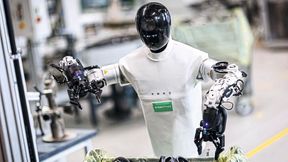
Der Hype hat mit zweibeinigen Humanoiden begonnen. Inzwischen sehen wir zunehmend Systeme auf mobilen Plattformen. Dabei wird der Oberkörper eines Humanoiden mit einer mobilen Plattform kombiniert, teilweise ergänzt um eine zusätzliche Vertikalachse. Diese Entwicklung geht auch auf Rückmeldungen von Kunden und erste Anwendungen zurück.
Ein Grund ist unter anderem der Energieverbrauch. Ein Zweibeiner muss seine Balance ständig aktiv regeln. Das kostet Energie. Wegen des begrenzten Bauraums ist außerdem die Akkukapazität geringer als bei einer großen mobilen Plattform. Und man braucht nicht immer Beine. Fahrerlose Transportsysteme und autonome mobile Roboter sind in der Industrie längst etabliert. Wir kennen ihre Sicherheitsanforderungen und können auf vorhandene Erfahrungen zurückgreifen.
Ein weiterer Aspekt sind Dual-Arm-Systeme. Viele davon haben noch Prototypenstatus. Man nimmt beispielsweise eine stabile mobile Plattform und setzt zwei kleine Industrieroboter darauf. Bei den Humanoiden-Plattformen liegt die Grenze aktuell, glaube ich, bei rund 20 Kilogramm Nutzlast. Aber die Technologie entwickelt sich weiter.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
EP: Wie gehen Hersteller und Anwender derzeit mit der Sicherheit von Humanoiden um?
Müller: Man muss Safety im Gesamtkontext sehen. Sie ist ein Baustein und sollte nicht nach dem Motto betrachtet werden: „Das lässt sich ohnehin nicht lösen.“ Das Thema ist komplex, und deshalb brauchen wir einheitliche Spielregeln.
Inzwischen gibt es zwei Fraktionen. Die einen sagen: Wir können gar nichts machen, weil es noch kein Regelwerk gibt. Die anderen sagen: Egal, das ist alles Prototyp, wir machen einen Proof of Concept und legen einfach los. Ich bin Realist. Gewisse Spielregeln müssen wir einhalten. Sonst herrscht Wildwest.
EP: Ein zweibeiniger Humanoider kann umkippen, wenn seine Antriebe abgeschaltet werden. Wie lässt sich dieses Risiko sicherheitstechnisch beherrschen?
Müller: Genau solche Aspekte spielen eine Rolle. Bei zweibeinigen Systemen brauchen wir einen permanenten Regelkreis, damit der Roboter überhaupt stabil steht.
Nehmen Sie folgendes Szenario: Der Roboter trägt ein zehn Kilogramm schweres Werkstück in einem Kleinladungsträger und läuft damit los. Es entsteht eine gefahrbringende Situation, und jemand drückt den Funk-Not-Halt. Der Roboter geht sofort in den Safe Torque Off, alle Antriebe werden abgeschaltet. Dann kippt er um wie ein Baum. Ist er noch in Bewegung, fällt er um und rutscht vielleicht noch ein Stück weiter.
Das sind die Worst-Case-Szenarien. Es gibt bereits Robotersysteme, die eine sichere Position einnehmen können. Der AEON von Hexagon Robotics kniet sich beispielsweise hin. Auch der neue Roboter von Agility nimmt eine sichere, kniende Position ein, aus der er nicht umkippen kann.
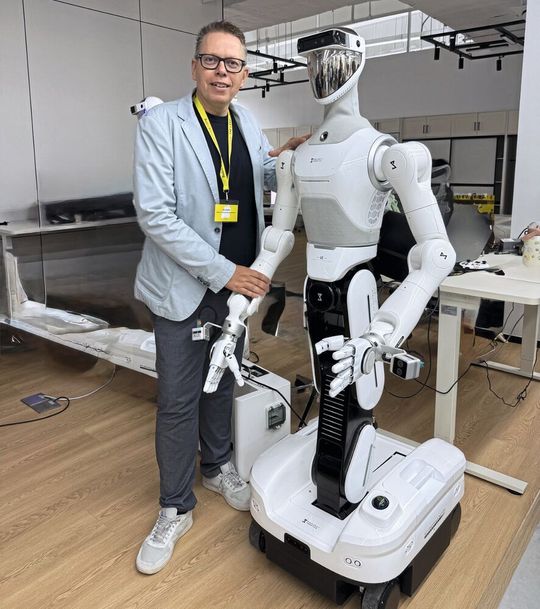
Safety-Sachverständiger Jens Müller: Der Experte für Robotersicherheit beschäftigt sich mit den technischen Herausforderungen humanoider Roboter und arbeitet an internationalen Sicherheitsnormen für ihren industriellen Einsatz.
(Bild: Jens Müller)
EP: An welchem Regelwerk arbeitet das ISO-Komitee derzeit, und wann soll es veröffentlicht werden?
Müller: Daran arbeitet die Working Group 12 im ISO-Komitee TC 299. Wir entwickeln derzeit die ISO 25785, ein Regelwerk für mobile Industrieroboter, die ihre Stabilität aktiv regeln müssen. Dazu gehören insbesondere zweibeinige Humanoide. Der Entwurf des ersten Teils trägt die Bezeichnung ISO/CD 25785-1.
Nach derzeitigen Planung soll die Norm im Oktober 2028 veröffentlicht werden. Üblicherweise rechnet man bei einem neuen ISO-Standard vom Entwurf bis zur Veröffentlichung mit fünf Jahren. Bei den Humanoiden hat man diesen Zeitraum auf drei Jahre verkürzt.
Mit Teil 1 (Draft) wollen wir gegen Jahresende oder zum Jahreswechsel fertig sein. Im Frühjahr 2027 beginnen wir mit Teil 2, vergleichbar mit der Struktur der ISO 10218. Teil 1 legt fest, wie ein Humanoider technologisch gestaltet sein muss, insbesondere mit Blick auf die Sicherheitstechnik. Teil 2 baut darauf auf und behandelt die spezifischen Anforderungen an die Integration.
EP: Was bedeutet der Zeitplan für Unternehmen, die schon heute Humanoide einsetzen wollen? Und welche zusätzlichen Anforderungen gelten in Europa?
Müller: 2028 haben wir ein international gültiges Regelwerk. Wir befinden uns aber in Europa. Ein ISO-Standard wird zunächst international veröffentlicht. Anschließend muss entschieden werden, ob wir ihn in Europa eins zu eins übernehmen. Dann trägt er die Bezeichnung EN ISO. Die deutsche Ausgabe heißt DIN EN ISO. Die Basis ist aber global.
Im europäischen Wirtschaftsraum kommen weitere Vorgaben hinzu. Die Maschinenverordnung gilt ab Januar 2027, dazu kommt der Cyber Resilience Act, also alles rund um Cybersecurity. Diese Anforderungen müssen speziell für Europa in die Architektur des Roboters einfließen.
Wenn jemand per Fernzugriff einen humanoiden Roboter in der Produktion fremd ansteuert, ist das nicht mehr spaßig. Gleichzeitig müssen wir austarieren, welche Mindestanforderungen nötig sind, damit wir nicht ins Overengineering geraten. Dafür sitzen die Experten zusammen. Im ISO-Komitee sind das schwerpunktmäßig die Roboterhersteller. Sie kennen ihre Geräte und deren Architektur am besten.
EP: KI-basierte Funktionen stellen die Maschinensicherheit vor neue Herausforderungen. Wie berücksichtigt das ISO-Komitee diese Risiken?
Müller: Speziell für KI gibt es eine zusätzliche Working Group, die sich mit KI bei Humanoiden beschäftigt. Man hat festgestellt, dass dieses Thema so komplex ist, dass bestimmte Kernanforderungen separat betrachtet werden müssen.
Zwischen KI und Safety bestehen Abhängigkeiten und Schnittstellen. Das eigentliche Thema KI wird aber eigenständig bewertet. Dabei gibt es unterschiedliche Ansichten und Perspektiven. Ziel ist eine gemeinsame Lösung, aus der ein internationaler Standard hervorgehen kann.
EP: Wie lernen Humanoide heute neue Aufgaben? Und wie lässt sich verhindern, dass KI ihr Verhalten sicherheitskritisch verändert?
Müller: Die Wunschvorstellung ist, dass der Roboter beim Kunden steht, ich ihm per Sprachbefehl eine neue Aufgabe gebe und er sich alles selbst mithilfe von KI beibringt.
Tatsächlich bauen Unternehmen derzeit sogenannte Gyms auf, also Trainingslabore für Humanoide. Als Kunde komme ich mit meinen Bauteilen dorthin, meine Anwendung wird nachgestellt, und ich kann den Roboter selbst trainieren, und zwar physisch.
Ich war kürzlich bei einem Hersteller in China und durfte das Trainingslabor besuchen. Dort waren 800 Personen im Einsatz. Sie trugen Nachbildungen der Greifer und Hände des Humanoiden und hielten in jeder Hand ein Steuergerät. Damit zeichneten sie die Bewegungen physisch auf. Einer setzte eine Mülltüte in einen Mülleimer, der Nächste nahm Obst aus einer Tüte und legte es auf den Tisch. Ein anderer wickelte das Netzkabel um einen Föhn.
Ich habe gefragt, ob hier nicht alles simuliert werde. Der Hersteller erklärte mir: Wir haben ebenfalls Erfahrungen gesammelt und nehmen jetzt erst einmal reale Bewegungsdaten auf. Mit KI werden diese Datensätze anschließend optimiert. Die aufgezeichneten Bewegungen lassen sich außerdem in Simulationen nutzen, um weitere Trainingsszenarien zu erzeugen und den Trainingseffekt zu verstärken.
Beim Thema Safety ließe sich das Problem entschärfen. Die KI optimiert eine Aufgabe. Ist diese anschließend auf dem Roboter implementiert, habe ich keinen KI-Einfluss mehr. Man muss unterscheiden, in welchem Stadium KI zum Einsatz kommt und welche Funktionen sie übernimmt.
Ein Beispiel kennen wir bereits vom Bin Picking: Kameras und weitere Sensoren erkennen Objekte, und die KI bestimmt den besten Greifpunkt. Das ist zunächst keine Sicherheitsfunktion, sondern die eigentliche Anwendung. Zu den Sicherheitsfunktionen zählt dagegen beispielsweise die Personendetektion. Dort darf die KI natürlich keine sicherheitskritischen Parameter verändern.
EP: Ein Humanoider soll flexibel verschiedene Aufgaben übernehmen. Muss dann bei jedem Aufgabenwechsel auch die Sicherheit neu bewertet werden?
Müller: Ich ziehe den Vergleich zum fahrerlosen Transportsystem als mobiler Basis. Dort gibt es eine Sicherheitsparametrierung. Ein FTS, das in einer Produktionsstätte unterwegs ist, schaltet seine Sicherheitsbereiche permanent um.
Übertragen auf den Humanoiden heißt das: Die fahrbare Plattform ist zunächst sicher. Dann muss ich bewerten, was der Roboter bewegt. Hat er zwei Arme? Welche Lasten handhabt er? Welche Störkonturen entstehen?
Da ist noch einiges zu betrachten, auch die Frage, ob sich das am Ende vollumfänglich umsetzen lässt. Welche Anforderungen dabei im Einzelnen gelten, ist Gegenstand der laufenden Normungsarbeit. Deshalb kann ich heute noch nicht jede Frage beantworten.
EP: Bei Cobots hat sich gezeigt, dass technisch machbar nicht immer wirtschaftlich sinnvoll bedeutet. Welche Lehren ziehen Sie daraus für Humanoide?
Müller: Wir wissen heute ziemlich genau, wo sich ein Cobot sinnvoll einsetzen lässt. Auch der Begriff selbst wird inzwischen kritisch gesehen, denn normativ gibt es den Cobot nicht mehr. Mit der neuen Norm, die jetzt im EU-Amtsblatt steht ( EN ISO 10218-1:2025 und EN ISO 10218-2:2025)sprechen wir von der kollaborativen Anwendung.
Das heißt: Ich habe einen Roboter mit integrierten Sicherheitsfunktionen, die im Leistungs- und Kraftbegrenzungsmodus den Kontaktfall zulassen, also eine Kollision mit einem Mitarbeiter. Nur ein kleiner Teil der Geräte, die diese Funktion besitzen, wird tatsächlich so eingesetzt.
Man hat nämlich festgestellt: Wenn wir ohne Schutzzaun und ohne zusätzliche Bereichsüberwachung arbeiten, müssen wir mögliche Kollisionsszenarien simulieren. Es gibt zulässige Kollisionskräfte und -drücke, die wir durch Messungen validieren müssen. Bei höheren Bahngeschwindigkeiten steigen die Kräfte und Drücke. Um diese Werte einzuhalten, muss man gegebenenfalls die Geschwindigkeit reduzieren. Dadurch verlängert sich die Taktzeit.
Betriebswirtschaftlich kann es dann sinnvoller sein, einen herkömlichen Industrieroboter mit einem Schutzzaun einzusetzen, weil dieser schneller arbeitet. Wir wollen automatisieren, um einen kontinuierlichen Prozess zu haben, und nicht, damit ständig jemand hineinläuft. Sicher bekommen wir alles. Die Frage ist immer: Ist es wirtschaftlich sinnvoll, technologisch High-End umzusetzen, oder gilt „Keep it simple“?
EP: Was ist die größte Fehleinschätzung zu Humanoiden, der Sie bei Ihren Kunden begegnen?
Müller: Dass Humanoide häufig als eierlegende Wollmilchsau betrachtet werden. Der Markt ist von Videos überfrachtet. Dabei verschwimmen die Grenzen zwischen industriellen Anwendungen und dem Einsatz zu Hause: der Humanoide, der die Spülmaschine ein- und ausräumt oder mit dem Staubsauger durch die Wohnung läuft.
Das sind aber zwei unterschiedliche Bereiche. In der Industrie arbeiten unterwiesene Fachkräfte, und wir müssen die Betriebssicherheitsverordnung einhalten. Im privaten Umfeld gelten andere Einsatzbedingungen und Sicherheitsanforderungen. Auch die Roboterarchitektur unterscheidet sich. Hier sprechen wir von Servicerobotern, für die es eine eigene Norm gibt, die derzeit überarbeitet wird.
In der Industrie bleibt die Integration eine wesentliche Aufgabe. Wir kaufen eine unvollständige Maschine, setzen damit eine Anwendung um und müssen dafür u.a. die Risikobeurteilung durchführen. Der Hersteller weiß schließlich nicht, ob der Humanoide später eine Kiste, ein schweres Bauteil oder ein angetriebenes Werkzeug aufnimmt.
Im Umgang mit Humanoiden müssen wir wieder das gleiche technische und sicherheitstechnische Verständnis entwickeln, das sich in der klassischen Industrierobotik längst etabliert hat. Es gibt sinnvolle Anwendungen, manche davon in Nischen. Aber jede Anwendung muss technisch und sicherheitstechnisch bewertet werden. Manchmal ist die einfachere Lösung, die weniger nach Show aussieht, bei Prozessgüte und Gesamtaufwand die bessere.