FMC³ kombiniert KI mit klassischer Robotersteuerung. Europachef Dr. Joachim Fetzer erklärt, wo die Technik heute steht und welche Hürden bis zum breiten Einsatz in der Industrie bleiben.
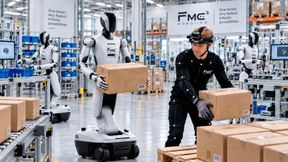
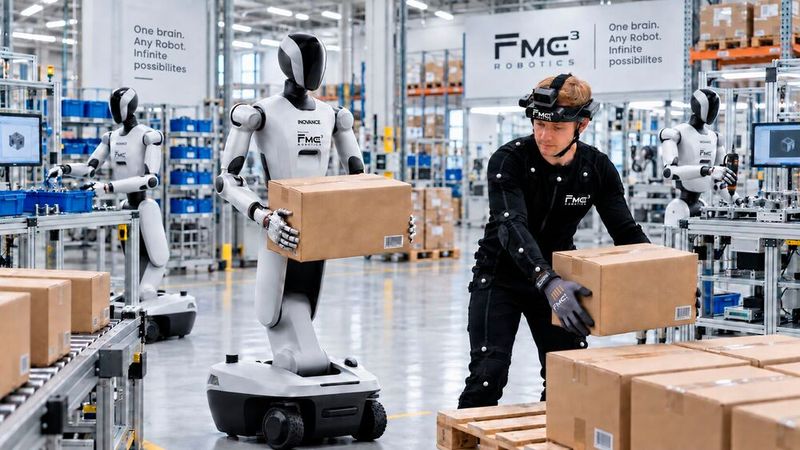
Embodied AI in der Industrie: FMC³ Robotics kombiniert KI-basierte Wahrnehmung und Anpassung mit klassischer Robotersteuerung, um Roboter für den Einsatz in der industriellen Fertigung fit zu machen.
(Bild: FMC³/per KI bearbeitet)
Roboter, die aus menschlichen Demonstrationen lernen und sich flexibel an neue Aufgaben anpassen: Daran arbeitet FMC³ Robotics mit seiner AI-Brain-Plattform. Doch noch befindet sich die Technik in der Erprobung. Im Interview erklärt Europachef Dr. Joachim Fetzer, warum KI nicht jede Bewegung steuern sollte, welche Rolle reale Produktionsdaten spielen und wie das Unternehmen den Weg vom Proof of Concept in die industrielle Praxis schaffen will.
ELEKTRONIKPRAXIS: FMC³ Robotics bezeichnet sein Angebot als „AI Brain“ für verschiedene Robotertypen. Was erhält ein Industriekunde konkret: ein trainiertes KI-Modell, Edge-Software, Steuerungshardware, eine Datenplattform oder ein vollständiges Integrationspaket? Wo endet die Verantwortung von FMC³, und wo beginnen die Verantwortlichkeiten des Roboterherstellers und des Systemintegrators?
Dr. Joachim Fetzner: Das FMC³ AI Brain ist nicht nur ein trainiertes KI-Modell, das jede Bewegung steuert. Es ist ein umfassender Technologiestack, der die industrielle Aufgabe, die relevanten Daten aus der physischen Welt, das Robotersystem und die reale Produktionsumgebung ganzheitlich über eine kontinuierlichen Feedback-Loop miteinander verbindet. Je nach Anwendungsfall können die Leistungen Modelltraining oder -anpassung, Edge- und Aufgabensoftware und Integrationsunterstützung oder eine vollständige Systemintegration umfassen. Konventionelle Bewegungsplanung und -steuerung bleiben wichtige Bestandteile des Systems, wo hohe Präzision, hohe Steifigkeit, deterministische Wiederholgenauigkeit und Kraftregelung erforderlich sind.
Die Verantwortlichkeiten werden für jedes Projekt festgelegt. In den meisten Projekten ist der Roboterhersteller für die zertifizierte Roboterplattform sowie deren sicherheitsrelevante Hardware und Steuerung verantwortlich. FMC³ übernimmt dagegen die Rolle des Systemintegrators und konzentriert sich auf die Embodied AI, aufgabenspezifische Daten und Trainingsabläufe, die Bereitstellung und Integration der Fähigkeiten sowie die Inbetriebnahme und Validierung in der Kundenumgebung.
EP: Welchen Entwicklungs- und Marktstatus hat die AI-Brain-Plattform derzeit erreicht? Welche Komponenten sind bereits als Produkte verfügbar, welche werden ausschließlich in Pilotprojekten eingesetzt, und wann können Industriekunden die Plattform regulär erwerben oder lizenzieren?
Fetzner: Unser derzeitiger Schwerpunkt liegt auf der Proof-of-Concept-Validierung konkreter Anwendungen und darauf, Systeme von erfolgreichen Demonstrationen zu einem zuverlässigen industriellen Einsatz zu führen. FMC³ hat seine Lösung für multimodale Datenerfassung, die AI-Brain-Plattform sowie Demonstrationen öffentlich vorgestellt, bei denen Roboter Aufgaben anhand menschlicher Demonstrationen erlernen. Gleichzeitig arbeiten wir mit der ARM Holding daran, einen gemeinsamen Rahmen zur Beschreibung von Roboterfähigkeiten voranzutreiben. Für die Bereitstellung der erforderlichen Dateninfrastruktur hat FMC³ Robotics mit Vector Informatik und PEM Motion ein MoU unterzeichnet, um ein datenbezogenes Joint Venture zu gründen und gemeinsam eine standardisierte Dateninfrastruktur aufzubauen, die Datenerfassung, Datenverarbeitung, Training, Validierung, Bereitstellung und Rückmeldungen aus der industriellen Produktion miteinander verbindet.
Wir unterscheiden dabei zwischen technischer Kompatibilität, abgeschlossener Integration, einem Proof of Concept und einem System, das für eine konkrete Kundenumgebung validiert wurde. Zeitpläne für eine reguläre industrielle Verfügbarkeit werden wir kommunizieren, wenn Produktroadmap, Supportmodell und Validierungsstatus vollständig definiert sind.
EP: Entwickelt FMC³ eigene Robotik-Basismodelle, passt das Unternehmen bestehende Modelle an oder kombiniert es mehrere Modelle und Steuerungsebenen zu einer Plattform? Welche Teile des Technologie-Stacks werden intern entwickelt und welche basieren auf externen oder Open-Source-Frameworks und -Modellen?
Fetzner: Unsere Arbeit beginnt mit Datenerfassung, Modelltraining und dem Einsatz in industriellen Umgebungen. Wir verfolgen einen hybriden Ansatz, nicht jede Bewegung wird von einem KI-Modell erzeugt. Für Teile einer Aufgabe, die sehr hohe Präzision, Steifigkeit oder deterministische Krafteinwirkung erfordern, bleiben vordefinierte Trajektorien und konventionelle Steuerung wertvoll. KI übernimmt die Wahrnehmung, Anpassung, Reinforcment Learning und nicht-deterministische Prozessabschnitte. Sobald der Roboter einen klar abgegrenzten Arbeitsbereich erreicht, kann eine vordefinierte Trajektorie übernehmen. Die primären Interessen von Kunden sind Produktivitätssteigerung, Zuverlässigkeit und Robustheit nicht ob jede Bewegung von einer bestimmten KI-Methode erzeugt wird.
Die hybride Architektur stellt sicher, dass die best angepasste Technologie in Bezug auf Produktivität, Zuverlässigkeit und Robustheit eingesetzt wird. Dies ist die pragmatische Antwort auf die Lücke zwischen den Fähigkeiten, die KI-Systeme künftig erreichen werden, und dem, was Kunden heute zuverlässig einsetzen können.
EP: Wie bereitet FMC³ seine Plattform auf die EU-Maschinenverordnung (EU) 2023/1230 vor, die ab dem 20. Januar 2027 gilt, insbesondere wenn sich das Verhalten einer Maschine oder ihre Software nach der Inbetriebnahme weiterentwickeln kann?
Fetzner: Das zentrale Prinzip besteht darin, adaptive KI-Funktionen von sicherheitsrelevanter ~~Steuerung~~ Regelung zu trennen und für jede bereitgestellte Fähigkeit klare Betriebsgrenzen zu definieren. KI kann Wahrnehmung, Aufgabeninterpretation, Anpassung und Reinforment Learning unterstützen. Sie kann jedoch weder die Sicherheitsfunktionen der Maschine, noch die erforderliche Risikobeurteilung oder die menschliche Aufsicht ersetzen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Bei Projekten für den europäischen Markt sollten die bestimmungsgemäße Verwendung, vernünftigerweise vorhersehbare Betriebsbedingungen, Software- und Modellversionen, Schnittstellen sowie der Änderungsprozess klar dokumentiert werden. Modell- oder Softwareaktualisierungen erfordern eine kontrollierte, genau definierte Freigabe, Rückverfolgbarkeit und Verifizierung sowie anschließend eine erneute Validierung gegenüber den genehmigten Betriebsgrenzen.
EP: Welche Teile der FMC³ Plattform laufen direkt auf dem Roboter oder einer Edge-Steuerung? Bitte nennen Sie ein repräsentatives Beispiel für eine industrielle Anwendung.
Fetzner: Dies hängt von der spezifischen Anwendung ab. Funktionen, die geringe Latenz, lokale Verfügbarkeit oder eine direkte Interaktion mit dem Robotersystem erfordern, werden auf dem Roboter oder einer Edge-Steuerung ausgeführt. Dazu können die Wahrnehmung, Verarbeitung des Aufgabenstatus, lokale Schlussfolgerungen sowie Schnittstellen zur konventionellen Bewegungsplanung und Robotersteuerung gehören. Groß angelegtes KI Modell-Training, Reinforcement Learning, flottenweite Analysen, Datenverarbeitung und Validierung werden auf einer separaten Infrastruktur unter Berücksichtigung der Daten- und Sicherheitsanforderungen des Kunden ausgeführt.
Eine repräsentative Anwendung ist die Maschinenbeschickung oder flexible Materialhandhabung in einer variantenreichen Umgebung. KI wird eingesetzt, um Teile zu identifizieren, den aktuellen Aufgabenstatus zu interpretieren und mit Abweichungen umzugehen. Sobald der Roboter einen klar definierten Bearbeitungs-, Belade- oder Ablageschritt erreicht, können validierte Trajektorien und konventionelle Steuerung übernehmen.
EP: FMC³ bezeichnet Daten aus der physischen Welt als einen zentralen Engpass der industriellen Robotik. Wie kombinieren Sie beim Modelltraining synthetische Daten, menschliche Demonstrationen und Daten realer Roboter? Welche Sensordaten erfassen Sie, wenn eine Person eine industrielle Aufgabe demonstriert, und wann liefert eine Simulation nicht mehr genügend Informationen?
Fetzner: Unser Schwerpunkt liegt darin, in industriellen Umgebungen Daten aus der physischen Welt zu erfassen, die für konkrete industrielle Aufgaben relevant sind. Diese Daten werden für Modelltraining, die Bereitstellung auf der Hardware und die Integration in die Produktion genutzt. Derzeit werden die Daten hauptsächlich mit Kameras und Kamera-Arrays erfasst und bei Bedarf durch weitere Sensoren ergänzt, um menschliche Demonstrationen aufzuzeichnen.
Synthetische Daten können das Training ergänzen, bilden Kontakte, Reibung, Toleranzen, Materialunterschiede und menschliche Korrekturen in der realen Produktion jedoch nicht hinreichend ab. Wenn dies das Ergebnis unmittelbar beeinflusst, müssen Daten durch Beobachtung in der realen Welt und Robotertests gewonnen werden. Entscheidend ist nicht, möglichst viele Daten zu erfassen, sondern Daten zu gewinnen, die für den konkreten industriellen Prozess tatsächlich relevant sind und damit einen zuverlässigen und robusten Einsatz im industriellen Umfeld ermöglichen.
EP: Menschliche Hände und robotische Endeffektoren unterscheiden sich hinsichtlich Kinematik, Kraftgrenzen, Kontaktflächen und Sensorik. Wie übertragen Sie eine aufgezeichnete menschliche Demonstration auf unterschiedliche Endeffektoren, von einem Zwei-Finger-Greifer bis zu einer dextrösen Roboterhand?
Fetzner: Wir übertragen die Trajektorie einer menschlichen Hand nicht direkt auf den Roboter. Eine menschliche Demonstration muss zunächst auf der Aufgaben- und Fertigkeitsebene verstanden werden. Dazu gehören das Objekt, der Zielzustand, die Kontaktabfolge, die beabsichtigte Krafteinwirkung, Einschränkungen und Erfolgskriterien. Diese Informationen können anschließend an die Kinematik, die sensorischen Fähigkeiten, die Kraftgrenzen und die Steuerungsschnittstellen des ausgewählten Endeffektors angepasst werden.
EP: Welcher Trainings- und Validierungsaufwand ist für einen industriellen Anwendungsfall typischerweise erforderlich: Wie viele Demonstrationen, Simulationsläufe und Roboterbetriebsstunden werden benötigt?
Fetzner: Es gibt keine seriöse, allgemeingültige Kennzahl. Der erforderliche Aufwand hängt von der Variabilität der Aufgabe, der Komplexität der verschiedenen Kontakte, den Toleranzen, dem Sicherheitsrisiko, der Sensorqualität, dem verwendeten Modell, dem Robotersystem und dem erwarteten Adapationsumfang ~~i~~n der Produktion ab. Eine klar begrenzte simple Handhabungsaufgabe und eine kontaktintensive komplexe Präzisionsmontage lassen sich nicht anhand derselben Anzahl von Demonstrationen erfassen und bewerten.
Wir definieren zunächst den angestrebten Betriebsbereich sowie die Erfolgskriterien und erstellen anschließend den kleinstmöglichen Datensatz, der die relevanten Abweichungen und Fehlermodi abdeckt. Synthetische Daten, Demonstrationsdaten und Robotertests werden entsprechend den bei der Validierung festgestellten Lücken ergänzt. Die Entscheidung über den Übergang in die nächste Phase basiert auf den Validierungsergebnissen und nicht auf dem Erreichen einer festgelegten Anzahl von Demonstrationen.
EP: Wann ist es sinnvoller, eine Arbeitsstation an den Roboter anzupassen, anstatt zusätzliche Trainingsdaten zu erfassen? Wo ziehen Sie die Grenze zwischen KI-Training und konventioneller Automatisierungstechnik?
Fetzner: Diese Grenze wird durch die Produktivität und die technische Logik bestimmt. Wenn kostengünstige Vorrichtungen, eine eindeutige Teilebereitstellung oder ein stabiler Bezugspunkt unnötige Abweichungen beseitigen können, ist die Anpassung der Arbeitsstation möglicherweise zuverlässiger, als die KI den Umgang mit vermeidbarer Komplexität erlernen zu lassen. KI sollte dort eingesetzt werden, wo Wahrnehmung, Anpassung, Reinforcement Learning und Umgang mit Unsicherheit echten Mehrwert schaffen, und nicht als Ersatz für eine kostengünstige mechanische oder prozesstechnische Optimierung.
Die Grenze muss für jede Aufgabe einzeln bewertet werden. Stark deterministische, hochpräzise oder sicherheitsrelevante Vorgänge eignen sich weiterhin gut für die klassische Automatisierung. KI ist eher für variable Wahrnehmung, Ausnahmebehandlung und flexible Aufgabenausführung geeignet. In vielen industriellen Anwendungen ist eine hybride Lösung am besten. Die Arbeitsstation begrenzt die Problemstellung, KI verarbeitet relevante Abweichungen bzw. Adaptionen und die konventionelle Steuerung führt klar definierte Bewegungen aus.
EP: FMC³ ist in Europa und China tätig und hat einen regional getrennten Ansatz für Technologie-Stacks und Daten angekündigt. Wie wird diese Trennung für europäische Industriekunden technisch und organisatorisch umgesetzt? Wie steuern Sie Datenflüsse, Modellaktualisierungen, Telemetrie und Firmware-Schnittstellen, wenn eine Roboterplattform oder Komponente außerhalb Europas entwickelt wurde?
Fetzner: Unabhängig davon, ob unsere Kunden in Europa, den Vereinigten Staaten oder China ansässig sind, folgen wir demselben Prinzip. Wir haben eine Plattformarchitektur und drei unabhängige bzw. eigenständige Technologiestacks. Die Industriedaten und das Prozesswissen unserer Kunden bleiben innerhalb klar definierter und kontrollierter Grenzen, im Einklang mit den jeweils geltenden lokalen Gesetzen, vertraglichen Vereinbarungen und den eigenen Sicherheitsanforderungen der Kunden. Data Governance ist für uns von zentraler Bedeutung. Hersteller werden kein Produktionswissen teilen, wenn sie befürchten, dass vertrauliche Prozessinformationen Wettbewerbern zugänglich werden könnten. Deshalb müssen Speicherung, Verarbeitung, Zugriff und selektive Bereitstellung von Daten und Modellen klaren Regeln folgen.
Für Europa haben wir mit Vector Informatik und PEM Motion ein MoU unterzeichnet, um gemeinsam die Gründung eines datenbezogenen Joint Ventures voranzutreiben. Ziel ist die Entwicklung einer partnerbasierten Datenarchitektur für die Erfassung, Vorverarbeitung, Speicherung und Governance von Industriedaten. Unternehmen sollen damit wertvolle Daten beitragen können und zugleich die uneingeschränkte Kontrolle über ihr vertrauliches Fertigungswissen behalten.
In dieser Struktur können unsere Partner Vector Informatik und PEM Motion Fachkompetenz in den Bereichen Cloud-Infrastruktur, Datenerfassung, Datenverarbeitung und Produktionstechnik einbringen, während FMC³ sich auf Robotikanwendungen, Modelltraining, Bereitstellung und Systemintegration konzentriert. Wir arbeiten außerdem mit Forschungseinrichtungen und Hochschulen zusammen, die über ausgeprägte Kompetenzen in Produktionstechnik und industrieller Fertigung verfügen. Denn Robotikunternehmen verstehen nicht jeden Fertigungsprozess oder sämtliche Parameter, die die Produktivität und Qualität bestimmen.
EP: Welche messbaren Kriterien muss ein Projekt erfüllen, bevor Sie es als industriell skalierbar betrachten, beispielsweise hinsichtlich Verfügbarkeit, Taktzeit, Wiederholgenauigkeit und mittlerer Betriebsdauer zwischen Ausfällen?
Fetzner: Ich verstehe, dass hinter diesen Kennzahlen die Frage steht, ob Roboter mit Embodied Intelligence bereits in großem Maßstab in Fabriken eingesetzt werden können. Die ehrliche Antwort lautet, das ist noch nicht der Fall. Wir befinden uns in der Auslieferung und Validierung von Proofs of Concept.
Im Rahmen dieser PoCs erfassen wir für konkrete industrielle Prozesse Daten aus realen Betriebsumgebungen, trainieren KI-Modelle, stellen sie bereit und integrieren das System in die tatsächliche Produktionsumgebung. Gemeinsam mit dem Kunden definieren und bewerten wir Kennzahlen wie Aufgabenerfolgsquote, Qualität, Taktzeit, Verfügbarkeit, Wiederholgenauigkeit, Häufigkeit menschlicher Eingriffe, mittlere Betriebsdauer zwischen Ausfällen und Wiederherstellungszeit.
Die Abnahmekriterien unterscheiden sich von Aufgabe zu Aufgabe. Ein PoC soll feststellen, wo KI-gestützte Roboter bereits die Produktivität steigern können, wo weiterhin konventionelle Steuerung erforderlich ist und welche Lücken vor einem kontinuierlichen, zuverlässigen Betrieb noch geschlossen werden müssen. Ein System ist erst dann für eine Skalierung bereit, wenn es unter realen Produktionsbedingungen die Anforderungen des Kunden erfüllt und zuverlässig sowie robust auf weitere Maschinen oder Produktionslinien übertragen werden kann. (mc)