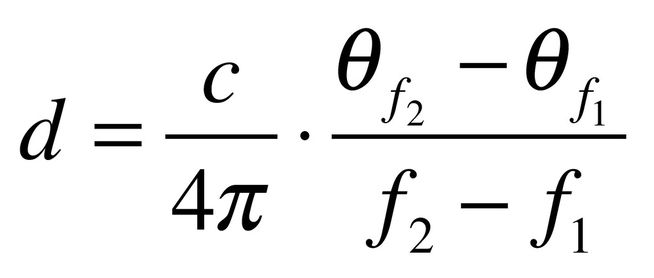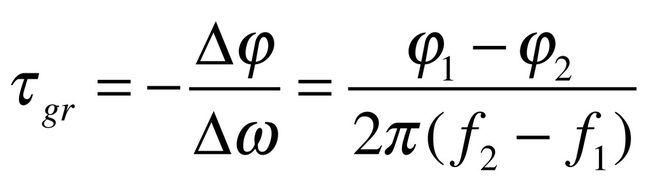Bluetooth Channel Sounding bestimmt Entfernung nicht mehr nur indirekt über die Signalstärke, sondern vermisst Phase und Laufzeit des Funkkanals. Doch der Standard allein garantiert noch keinen präzisen Meterwert: Antenne, HF-Design, Kalibrierung und Signalverarbeitung entscheiden mit.
Bluetooth Channel Sounding: Wie präzise die Messung ist, hängt jedoch auch von Antenne, HF-Design, Umgebung und Auswertealgorithmus ab.
(Bild: KI-generiert)
Ein Werkzeug soll nur an einer bestimmten Montagestation freigegeben werden, ein fahrerloses System seine Entfernung zu einer Gegenstelle bestimmen oder ein Zugangssystem erkennen, ob sich ein Gerät tatsächlich unmittelbar vor ihm befindet. Für solche Anwendungen reicht die klassische Näherung über die Bluetooth-Signalstärke oft nicht aus.
Genau hier setzt Bluetooth Channel Sounding an. Die mit Bluetooth Core 6.0 eingeführte Funktion leitet die Entfernung nicht aus der Dämpfung ab, sondern vermisst Eigenschaften des Funkkanals. Dafür gibt es nun zwei Verfahren: Phase-Based Ranging (PBR) und Round-Trip Timing (RTT). Zwei verbundene Bluetooth-LE-Geräte übernehmen dabei die Rollen Initiator und Reflektor. Der Initiator stößt die Messung an, der Reflektor beteiligt sich an der Gegenmessung.
Channel Sounding ist allerdings eine optionale Bluetooth-Funktion. Aus der Angabe „Bluetooth 6.x“ allein lässt sich daher nicht schließen, dass ein Funkchip oder Endgerät die Distanzmessung unterstützt.
Phase statt Pegel
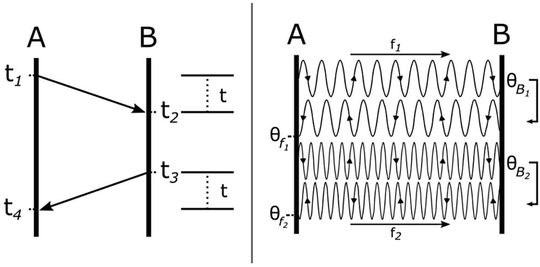
Bild 1: Links bestimmt Round-Trip Timing (RTT) die Signallaufzeit für Hin- und Rückweg. Rechts erfasst Phase-Based Ranging (PBR) die Phasenverschiebung bei unterschiedlichen Frequenzen, um daraus die Entfernung zwischen den Geräten zu berechnen.
(Bild: Bild: Wieme et al., IEEE Access 2025, CC BY 4.0)
Beim PBR vermessen die Geräte die Phasenlage des Funksignals über mehrere Frequenzen. Mit Laufweg und Frequenz ändert sich die Phase des empfangenen Signals. Eine einzelne Phasenmessung reicht jedoch nicht für eine eindeutige Distanzbestimmung: Der Phasenwinkel wird nur modulo 360 Grad beziehungsweise 2π erfasst: Ein Sprung von 360 auf 0 Grad bedeutet also keine sprunghafte Änderung des Funkwegs. Die Auswertung muss diese Mehrdeutigkeit über Messungen bei mehreren Frequenzen auflösen.
Deshalb nutzt PBR mehrere Frequenzen. Dabei steht für die Entfernung d, für die Frequenz f, für die Lichtgeschwindigkeit c und θ für die gemessene Phase. Entscheidend ist nicht eine einzelne Phase, sondern wie sich die Phase zwischen verschiedenen Frequenzen verändert. Wieme et al. formulieren die Distanzschätzung in ihrer 2025 in IEEE Access veröffentlichten Studie für ein Frequenzpaar so:
Vereinfacht gesagt: Aus der Änderung der Phase über die Frequenz lässt sich auf die Entfernung zwischen den Geräten schließen.
Beim klassischen PBR-Verfahren „spiegelt“ der Reflektor das Signal dabei nicht einfach analog zurück. Initiator und Reflektor besitzen unabhängige lokale Oszillatoren, deren Phasen nicht übereinstimmen. Beide Geräte erfassen deshalb Phaseninformationen. Aus Hin- und Rückmessung lässt sich der unbekannte Phasenversatz der Oszillatoren rechnerisch eliminieren.
Bluetooth Core 6.3 erweitert das Verfahren mit Inline Phase Correction Term Transfer (IPT). Dabei kann der Reflektor einen Teil der Phasenkorrektur bereits im HF-Pfad berücksichtigen. Das reduziert den später nötigen Austausch von Messdaten und kann Latenz und Verarbeitungsaufwand senken.
Als zweite Messgröße dient Round-Trip Timing (RTT). Dabei wird erfasst, wie lange ein Signal für Hin- und Rückweg benötigt. Der Initiator sendet, der Reflektor antwortet. Aus den Zeitstempeln beider Geräte lässt sich die Antwortzeit des Reflektors herausrechnen und so die reine Laufzeit für Hin- und Rückweg bestimmen. Da sich Funkwellen annähernd mit Lichtgeschwindigkeit ausbreiten und die Strecke zweimal durchlaufen, lässt sich daraus die Entfernung zwischen den Geräten ableiten.
RTT liefert damit eine Messgröße, die auf einem anderen physikalischen Prinzip als PBR beruht. In sicherheitsrelevanten Anwendungen kann sie helfen, eine aus der Phasenmessung bestimmte Distanz zu plausibilisieren. Ein alleiniger Schutz gegen Manipulations- oder Relay-Angriffe ist RTT jedoch nicht.
Der Standard liefert noch keinen Meterwert
Channel Sounding definiert, wie die Geräte messen und welche Messdaten sie bereitstellen. Einen universellen Algorithmus, der daraus am Ende beispielsweise „2,37 Meter“ berechnet, schreibt die Bluetooth-Spezifikation nicht vor.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Das ist entscheidend. Zwei standardkonforme Implementierungen können dieselben standardisierten Funkabläufe unterstützen und trotzdem unterschiedliche Distanzwerte liefern. Die Qualität hängt davon ab, wie die Messdaten gefiltert, gewichtet und ausgewertet werden. Deshalb investieren Halbleiterhersteller inzwischen nicht nur in den Funkblock, sondern auch in die Signalverarbeitung.
Die interessante Frage lautet deshalb nicht nur, welcher Chip Channel Sounding unterstützt. Entscheidend ist, wie eine Plattform aus Phasen- und Laufzeitinformationen einen stabilen Distanzwert erzeugt.
Die Antenne wird Teil des Messsystems
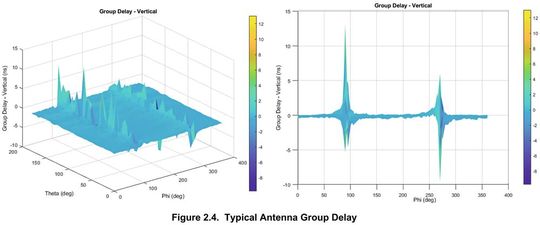
Bild 3: Die Gruppenlaufzeit einer gut angepassten Antenne bleibt überwiegend stabil. Bei ungünstiger Kreuzpolarisation können jedoch deutliche Ausreißer entstehen
(Bild: Silicon Labs)
Beim Phase-Based Ranging wird die gesamte HF-Kette Teil des Messinstruments. PBR wertet Phasenunterschiede aus; zusätzliche Phasenverschiebungen und Verzögerungen im HF-Pfad können deshalb wie zusätzliche Entfernung erscheinen. Zum Messpfad gehören neben dem Funk-IC auch Matching-Netzwerk, Leiterbahnen, gegebenenfalls ein RF-Switch und die Antenne. Die Gruppenlaufzeit τgr beschreibt, wie sich der Phasenwinkel eines Signals mit der Frequenz verändert. In der folgenden Beziehung steht φ für den Phasenwinkel und ω=2πf für die Kreisfrequenz:
Silicon Labs untersucht diesen Zusammenhang in der Application Note AN1493 (PDF) und bezeichnet die Gruppenlaufzeit dort als „Group Delay“ (GD). Für PBR nennt Silicon Labs eine anschauliche Größenordnung: Eine Variation der Gruppenlaufzeit um eine Nanosekunde kann sich als rund 30 cm Variation des berechneten Distanzwerts bemerkbar machen. Das ist nicht mit der Zweiweg-Laufzeitrechnung von RTT zu verwechseln. Ein konstanter Board- oder Antennenoffset lässt sich kalibrieren. Ändert sich der Einfluss jedoch mit Frequenz, Orientierung oder Polarisation, reicht ein einzelner Korrekturwert nicht aus. Auch die Antennencharakteristik wirkt deshalb direkt auf die Distanzmessung. Richtwirkung, Nullstellen und Polarisation können die Qualität eines Funkpfads deutlich verändern.
Mehrere aktuelle Referenzdesigns verwenden daher zwei Antennen. Nordic setzt beim nRF54L15 Tag auf ein Dual-Antennen-Design, NXP beim MCXW72-LOC ebenfalls. Auch Entwicklungsplattformen von Silicon Labs und Texas Instruments besitzen mehrere Antennen beziehungsweise umschaltbare Antennenpfade.
Das Ziel ist eine höhere Robustheit durch mehrere Antennenpfade: Fällt ein Pfad wegen Ausrichtung, Abschattung oder Reflexionen ungünstig aus, kann ein anderer bessere Messdaten liefern. Mehr Antennenpfade garantieren deshalb nicht automatisch einen kleineren Fehler, können die Messung aber robuster gegen ungünstige Funkbedingungen machen.
Multipath bleibt eine zentrale Fehlerquelle
Channel Sounding beseitigt Mehrwegeausbreitung nicht. Besonders Metallflächen können Funkwellen stark reflektieren; auch Wände, Boden, Maschinen oder Personen verändern den Funkkanal durch Reflexion, Dämpfung oder Abschattung. Dadurch erreichen den Empfänger mehrere Signalkomponenten mit unterschiedlichen Laufzeiten und Phasen, die sich überlagern.
In stark reflektierenden Umgebungen, etwa Hallen mit Metallregalen und Maschinen, kann Multipath deshalb besonders relevant werden. Dass dies kein rein theoretischer Sonderfall ist, zeigt auch eine unabhängige Untersuchung von 2025: Ein Teil der Messungen fand in einem rund 240 Quadratmeter großen Industrie- bzw. Warehouse-Labor mit dicht gepackten Metallregalen statt, das die Forscher ausdrücklich als multipath-reiche Umgebung beschreiben.
Mehr Frequenzpunkte helfen dem Algorithmus, den Funkkanal besser zu charakterisieren. Mehrere Antennenpfade liefern zusätzliche Informationen. Dennoch bleibt Mehrwegeausbreitung ein Systemproblem, das sich nicht mit einem einzigen Kalibrierwert beseitigen lässt.
Deshalb darf die Entwicklung nicht auf dem nackten Eval-Board enden. Gehäuse, Leiterplatte und nahe metallische Strukturen können Antennenimpedanz und Strahlungscharakteristik verändern – und damit auch die Messwerte, auf denen PBR beruht. Kalibrierung kann systematische Hardwarefehler erfassen. Die eigentliche Validierung muss trotzdem am fertigen Produkt und in realistischen Einsatzumgebungen erfolgen.
Studien zeigen große Spannweite bei der Genauigkeit
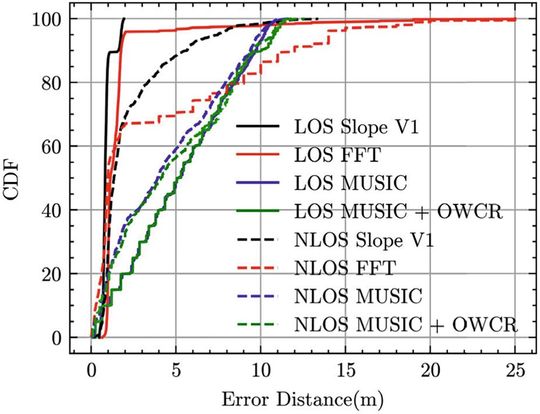
Unabhängige Untersuchungen zeigen, wie stark diese Einflüsse wirken. Ein Team von imec-IDLab an den Universitäten Gent und Antwerpen sowie Televic Healthcare wertete mehr als 20.000 Channel-Sounding-Rohmessungen mit kommerzieller Hardware auf Basis des Nordic nRF54L15 aus. Untersucht wurden unter anderem Distanz, Sichtverbindung, Orientierung, Kanalauswahl und verschiedene Auswertealgorithmen.
Ein zentrales Ergebnis: Der Algorithmus verändert das Resultat erheblich. Ein Verfahren, das auf kurzen Distanzen gute Werte liefert, muss auf längeren Strecken nicht ebenfalls am besten abschneiden.
In einem Outdoor-Versuch mit freier Sicht reichten die Messpunkte bis 72 Meter. Bei mehr als 90 Prozent von über 800 Messungen lag der Fehler unter zwei Metern. Die Forscher weisen allerdings darauf hin, dass sie die Referenzdistanz dieses Langstreckenversuchs mit einem Messrad bestimmten. Die Referenzdistanz war damit weniger exakt als bei ihren Laboraufbauten.
Die Messreihe zeigt deshalb vor allem, dass Channel Sounding auch über größere Entfernungen noch auswertbare Ergebnisse liefern kann. Sie belegt keine Zentimetergenauigkeit über 72 Meter.
Bild 3: Messungen mit kommerzieller Channel-Sounding-Hardware zeigen, wie sich unterschiedliche Auswertealgorithmen unter freier Sicht und verdeckter Funkverbindung verhalten.
(Bild: Wieme et al., IEEE Access 2025, CC BY 4.0)
Eine 2026 in IEEE Access veröffentlichte Vergleichsstudie untersuchte Implementierungen von Nordic, Silicon Labs, Texas Instruments und einem Google Pixel 9 unter denselben äußeren Bedingungen. Je nach Plattform, Abstand und Umgebung reichten die mittleren Fehler von wenigen Zentimetern bis zu mehreren Metern. Bemerkenswert ist, dass der Fehler nicht einfach proportional zur Entfernung anstieg. Das unterstreicht den Einfluss von Mehrwegeausbreitung, Antennensituation und Signalverarbeitung.
Die häufig verwendete Formulierung „zentimetergenau“ greift deshalb zu kurz. Unter günstigen Bedingungen sind Fehler im niedrigen Zentimeter- oder Dezimeterbereich möglich. In ungünstigen NLOS- und Mehrwege-Situationen können auch Fehler von mehreren Metern auftreten.
Sinnvoll ist daher nicht die Frage nach „der Genauigkeit von Bluetooth Channel Sounding“. Belastbar ist nur die Genauigkeit einer konkreten Implementierung unter klar beschriebenen Messbedingungen.
Genauigkeit kostet Zeit und Energie
Mehr Frequenzen und mehrere Antennenpfade liefern zusätzliche Informationen, verlängern aber die Messung und erhöhen Funk- und Rechenaufwand. Herstellerdaten von Silicon Labs zeigen diesen Zielkonflikt: Umfangreichere Konfigurationen benötigen in der dokumentierten Referenzplattform mehr Energie pro Messzyklus und liefern weniger Distanzupdates pro Sekunde als reduzierte Einstellungen.
Diese Werte lassen sich nicht auf andere Channel-Sounding-Systeme übertragen. Das Prinzip dahinter ist jedoch allgemein: Wer mehr Daten über den Funkkanal sammeln und auswerten will, bezahlt dafür mit Funkzeit, Rechenarbeit und Energie.
Für batteriebetriebene Tags ist deshalb der Duty Cycle entscheidend. Channel Sounding muss nicht permanent laufen. Ein Gerät kann zunächst mit normalem Bluetooth arbeiten und eine aufwendigere Distanzmessung erst starten, wenn die Anwendung sie tatsächlich benötigt.
Auch die Weiterentwicklung des Standards zielt auf diesen Aufwand. Bluetooth Core 6.3 reduziert mit Inline PCT Transfer insbesondere den Austausch von Phasenmessdaten über die normale Bluetooth-Verbindung und kann damit Speicher-, Funk- und Verarbeitungsaufwand verringern.
Vom Entwicklungsboard ins Produkt
2026 bieten mehrere Halbleiterhersteller Channel-Sounding-fähige SoCs, SDKs und Entwicklungsboards an. Dazu zählen unter anderem Nordic, Silicon Labs, NXP und Texas Instruments. Gleichzeitig wächst die Zahl kompatibler Gegenstellen.
Industriell lässt sich die Distanzinformation etwa für die Zuordnung von Werkzeugen zu Arbeitsplätzen, bereichsabhängige Bedienfreigaben oder Asset Tracking nutzen. Auch bewegte Systeme können damit ihre Entfernung zu Bluetooth-Gegenstellen bestimmen. Öffentlich dokumentierte größere Serieninstallationen sind bislang jedoch selten. Die Technik ist damit über die Spezifikationsphase hinaus, aber noch nicht breit industriell etabliert.
Bluetooth Channel Sounding macht aus Bluetooth keinen fertigen Entfernungssensor. Der Standard liefert ein Verfahren, um den Funkkanal über Phase und Laufzeit zu vermessen. Wie belastbar der daraus berechnete Meterwert ist, entscheidet die gesamte Implementierung: Funkchip, Antenne, Leiterplatte, Kalibrierung, Umgebung und Algorithmus. Genau darin liegt die eigentliche Entwicklungsaufgabe. (mc)