Agile Robots will Robotern mehr Flexibilität für die Fabrik erlauben. Bei einem Besuch in der Münchner Zentrale, der Robot Academy und der Fertigung in Fürstenfeldbruck zeigt sich: Der Engpass liegt nicht nur bei den KI-Modellen, sondern vor allem bei Trainingsdaten. Außerdem haben Saltos schlagen und Tanzen mehr als nur einen Showeffekt.
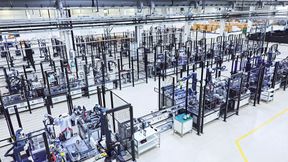
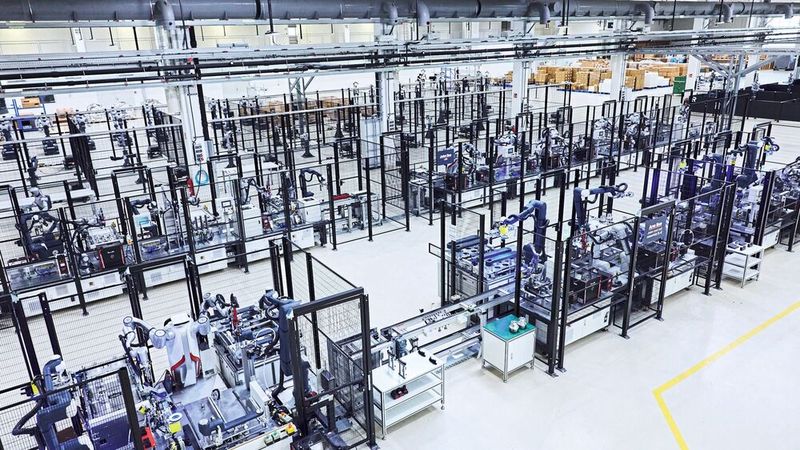
Roboter bauen Roboter in Fürstenfeldbruck: Noch bauen Menschen mit in der Fertigung von Agile Robots.
(Bild: Agile Robots)
Im Showroom der Münchner Zentrale steht mit Agile One zunächst der klassische Humanoid: zwei Beine, zwei Arme, menschenähnliche Proportionen. Später, im Lab, zeigt Agile Robots eine zweite Variante, die noch nicht offiziell angekündigt ist. Der Agile Mobile Humanoid kombiniert einen humanoiden Oberkörper mit einer mobilen Plattform. Das System erreicht laut Führung etwa zwei Meter Höhe, hat eine Armspannweite von 1,8 Metern und kann je Arm bis zu sechs Kilogramm tragen. Für die mobile Basis nennt Agile rund acht Stunden Batterielaufzeit und bis zu 1,2 Meter pro Sekunde Fahrgeschwindigkeit in freier Umgebung.
Dass der neue Roboter auf Rollen steht, ist kein Zufall. Auf die Frage, warum in vielen Präsentationen weiterhin zweibeinige Humanoide dominieren, obwohl Fabrikhallen meist ebene Böden haben, antwortet CEO Zhaopeng Chen pragmatisch: „Am Ende geht es um Manipulation und Mobilität. Mobilität kann auf Rädern oder auf Beinen stattfinden.“ Räder seien auf dem Shopfloor häufig die naheliegendere Lösung. Beine hätten dort Vorteile, wo Treppen, enge Räume oder eine für Menschen gebaute Infrastruktur ins Spiel kommen.
Nichtsdestotrotz darf auf einer Presseveranstaltung mit humanoiden Robotern die Show nicht zu kurz kommen. Der kleinere Humanoide, nur 1,40 Meter groß, schlug einen Salto und performte einen lupenreinen Moonwalk. Für letzteres wurde extra ein Tänzer engagiert und von mehreren Perspektiven gefilmt. Solche spaßig anmutenden „Anwendungsfälle“ werden nicht nur für Marketing und Öffentlichkeitsarbeit konstruiert. Beim Salto der Maschine geht es laut den Ingenieurinnen und Ingenieuren ums Testen von extremen Belastungen auf die Gelenke. Und der Tanz zeigte die Umsetzungsqualität von Trainingsdaten.
Physical AI braucht vor allem Erfahrungen
Zwei Cobots und eine mittige 3D-Kamera: Ist das schon ein Humanoid?
(Bild: mc/VCG)
Tanzen und Saltos schlagen ist das Eine, aber wie kann ein Roboter mit den Variationen einer realen Fabrik umgehen? Klassische Automation funktioniert besonders gut, wenn Positionen, Teile und Abläufe bekannt sind. Physical AI soll darüber hinausgehen und auch dann zurechtkommen, wenn ein Werkstück anders liegt, Verpackungsmaterial im Weg ist oder sich ein Objekt beim Greifen verformt. Agile Robots beschreibt dafür einen Stack aus Trainingsdaten, KI, Software und Hardware.
Der entscheidende Rohstoff dafür sind reale Daten. Sprachmodelle, also LLMs wie ChatGPT, Claude und Co. konnten auf riesige Mengen an Texten und Bildern aus dem Internet zurückgreifen. Für physische Manipulation gibt es kein vergleichbares „Internet der Robotik“. Ein Modell muss erst lernen, wie sich reale Objekte greifen, bewegen, ausrichten oder einstecken lassen. „Unser Flaschenhals sind reale Manipulationsdaten, die wir für das Training brauchen“, sagt Executive Director Rory Sexton.
Genau hier setzt die Robot Academy an. Und gerade weil Daten so wichtig sind, befindet sich eines dieser Trainingszentren mitten in München unweit der Unternehmenszentrale. Warum in einer Stadt mit hohen Mieten und erst recht hohen Lohnkosten? Sexton begründet das mit der Nähe zur eigenen Abteilung der Forschung und Entwicklung, die schnell immense Datenmengen zu stets wechselnden Anwendungsszenarien benötige.
Vom Vormachen zur Policy
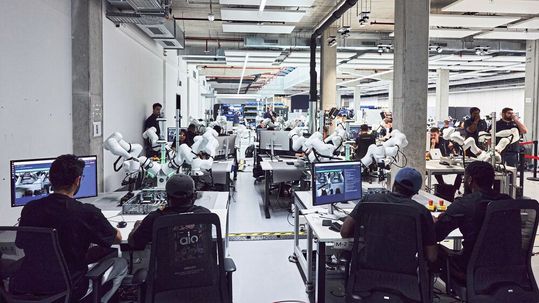
In der Robots Academy von Agile Robots: Es braucht Geduld, dem Roboter etwas beizubringen.
(Bild: Agile Robots)
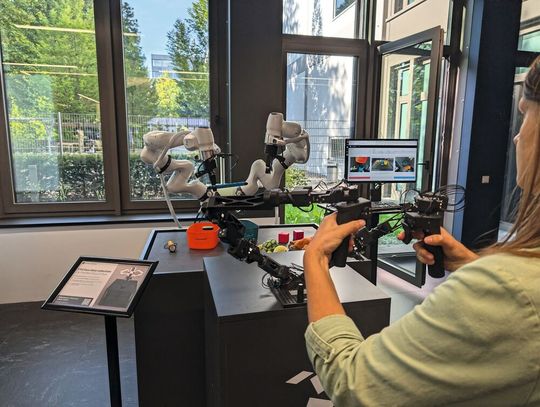
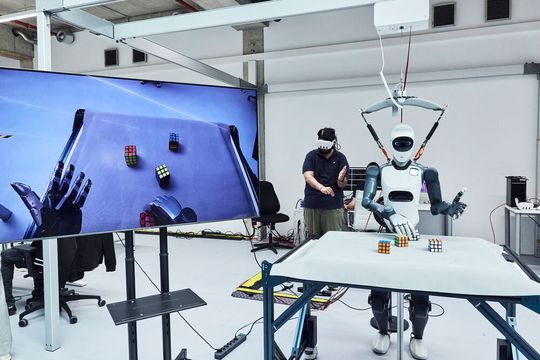
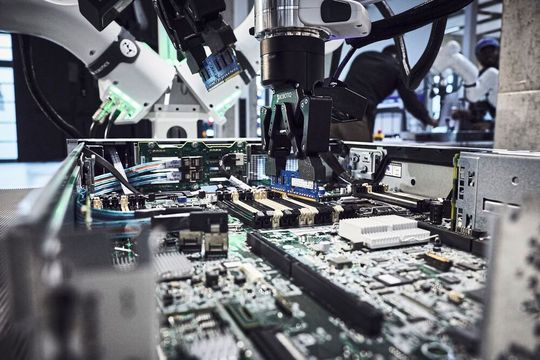
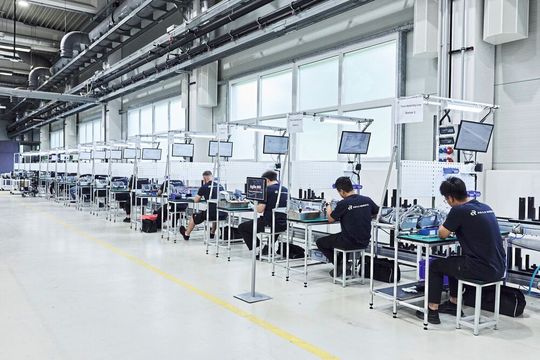
In der Robot Academy arbeiten rund 50 bis 60 Operatoren pro Schicht, in zwei Schichten zu je acht Stunden. Ein Fleet-Management-System überwacht die einzelnen Stationen, Dashboards zeigen den Fortschritt der Datensammlung. Was die Operatoren dabei konkret tun, variiert je nach Trainingsaufgabe. An einer Station steuert ein Mitarbeiter einen Cobot-Arm über einen handgeführten Teleoperations-Controller und setzt mit dessen Greifer RAM-Module in ihre Steckplätze ein. Anderswo werden die Handbewegungen eines Operators aufgezeichnet, während er mit VR-Brille einen Rubik’s Cube löst. Für einfachere Pick-and-Place-Aufgaben genügen Kameras an Stirn und Handgelenken, die Bewegungen und Perspektive des Menschen erfassen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Gemeinsam ist den Verfahren das Ziel: Die Menschen führen vor, wie sich Objekte greifen, bewegen und platzieren lassen und erzeugen damit die Trainingsdaten, aus denen später die Policies für autonome Roboterbewegungen entstehen. Die Hoffnung hinter generalisierbaren Robotikmodellen lautet deshalb, einmal erlernte Fähigkeiten zumindest teilweise auf andere Aufgaben und Systeme übertragen zu können. Wie viel Erfahrung dafür tatsächlich nötig sein wird, sei allerdings noch offen.
Damit bekommt das Robotertraining selbst Züge eines industriellen Produktionsprozesses. Daten entstehen nicht mehr nur in einzelnen Forschungsversuchen, sondern nach definierten Abläufen, mit Schichtplanung, Überwachung und dem Versuch, systematische Verzerrungen zu vermeiden. Der Output der Robot Academy sind keine Bauteile, sondern Erfahrungen.
Warum 90 Prozent Autonomie noch nicht reichen
Gerade hier wird aber auch deutlich, wie weit die Branche vom Universalroboter noch entfernt ist. Die vorgeführte Policy wurde für eine bestimmte Fähigkeit trainiert. Sie ist kein allgemeines Modell, dem man eine völlig neue Montageaufgabe zeigt und das diese anschließend ohne zusätzliche Daten zuverlässig ausführt. Agile räumte beim Rundgang ausdrücklich ein, diesen Punkt noch nicht erreicht zu haben.
Foundation Model bedeutet in der Robotik damit bislang nicht: Aufgabe erklären, Roboter macht den Rest. Vielmehr sollen einzelne Fähigkeiten zunehmend generalisieren und sich leichter auf Varianten übertragen lassen. Genau zwischen diesen beiden Zuständen, also trainierter Spezialist und universell einsetzbarer Roboter, findet derzeit ein großer Teil der Entwicklung statt.
In der Robots Academy von Agile Robots: 50 bis 60 Arbeiterinnen und Arbeiter generieren in zwei Schichten Daten für die physische KI.
(Bild: Agile Robots)
Auch die Erfolgsraten zeigen die Distanz zwischen Forschungsdemo und Produktionsalltag. Bei einem teleoperationsbasiert trainierten Szenario nannte Agile eine autonome Erfolgsrate von etwa 80 bis 90 Prozent. Für die verbleibenden Fälle beobachtet ein Mensch den Ablauf. Zeichnet sich beim Greifen oder Einsetzen eine Fehlstellung ab, kann der Operator etwa die Position um ein oder zwei Zentimeter korrigieren. Danach arbeitet der Roboter wieder autonom weiter. Einen anderen Versuch hatte Agile nach eigenen Angaben vollständig mit Simulationsdaten trainiert. Dort demonstrierte das Unternehmen eine Positioniergenauigkeit immerhin von unter zwei Millimetern.
„Zwischen diesen Versprechen und einer zuverlässigen, wiederholbaren Automation in der Industrie klafft noch eine Lücke“, räumt Sexton ein. 90 Prozent Erfolgsrate wirken in einer Demo zunächst hoch. In einem Produktionsprozess mit vielen Tausend Wiederholungen können zehn Prozent Fehlversuche dagegen schnell zum Problem werden. „Human-in-the-Loop“ ist deshalb weniger der Beweis vollkommener Autonomie als eine mögliche Zwischenstufe: Der Mensch behebt Grenzfälle, während seine Korrekturen wiederum neue Informationen für das Training liefern können.
Kabel bringen Roboter an ihre Grenzen
Wie stark Physical AI von der Sensorik abhängt, zeigt ein unscheinbarer Versuch mit einem Kabel. Die Handhabung flexibler Objekten wie Kabel gehört zum „Heiligen Gral“ der Automation, weil sie ihre Form ständig verändern. „Wenn ein Roboter einmal seine Schnürsenkel binden kann, haben wir Nirwana erreicht“, scherzt Sexton. Ein Kabel kann verdreht aus einer Kiste kommen, im Greifer verrutschen oder sich beim Führen an einer Kante verhaken. Ein Kamerabild allein verrät dann nicht unbedingt, was unmittelbar zwischen Greifer und Objekt geschieht.
In der Robots Academy von Agile Robots: Ein KI-Modell wird darauf trainiert, Lüfter und RAM-Module in Server Blades einzusetzen.
(Bild: Agile Robots)
Agile demonstrierte dafür einen visionbasierten taktilen Sensor am Greifer. Er soll zusätzliche Informationen darüber liefern, wie das Objekt im Greifer liegt, welche Orientierung es hat und ob es zu rutschen beginnt. Im gezeigten Ablauf nimmt der Roboter ein Kabel auf, richtet es aus, streckt es und führt es anschließend zum Ziel. Droht das Kabel aus dem Greifer zu rutschen, kann das System darauf reagieren. Die dabei gewonnenen Daten sollen wiederum für die Anpassung und das Training der Modelle genutzt werden.
Das Beispiel verdeutlicht eine Konsequenz von Physical AI, die in der Diskussion über Foundation Models leicht untergeht: Mehr Flexibilität in der Software stellt zugleich höhere Anforderungen an die Wahrnehmung. Ein Modell kann nur auf Abweichungen reagieren, die Sensoren überhaupt erfassen. Kameras, Kraft-Momenten-Sensoren und taktile Sensorik werden deshalb nicht weniger wichtig, wenn Roboter intelligenter werden, eher im Gegenteil.
Ein weiterer Laborversuch zeigt zugleich, dass nicht jedes Problem mehr KI verlangt. Bei einem mobilen Manipulator für Blechteile arbeitete die gezeigte Anwendung noch regelbasiert. Weil schnelles Fahren und Bremsen Vibrationen in die mobile Plattform einbringen und dadurch die Kalibrierung beeinträchtigen können, fährt das System an der Arbeitsstation mechanische Stützen aus. Sie stabilisieren den Roboter ähnlich wie bei einem Kran.
Physical AI ersetzt klassisches Engineering also nicht. Ein lernendes Modell kann Variation beherrschen, aber es hebt weder mechanische Toleranzen noch Schwingungen oder Genauigkeitsanforderungen auf. Manchmal löst ein Stützfuß ein Problem zuverlässiger als ein weiteres neuronales Netz.
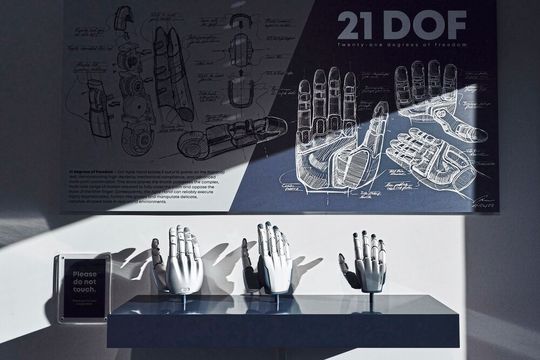
Zu Besuch bei Agile Robots: Die Hand ist der "Ferrari" unter den Werkzeugen, den man eben nicht verwendet "um zum Bäcker zu fahren".
(Bild: Agile Robots)
Dasselbe gilt für die Hand. Chen bezeichnet sie als „die letzte Meile“ des Humanoiden. Die Agile-Hand verfügt laut Unternehmensangaben über 21 Gelenke und ebenso viele Freiheitsgrade; Positions- und Drehmomentsensoren in den angetriebenen Gelenken liefern Rückmeldungen für die Regelung. Roboterhände sind das Steckenpferd des CEO, da er während seiner Promotion schon daran arbeitete.
Menschenähnliche Roboterhände sind so faszinierend wie komplex und teuer: „Das ist der Ferrari unter den Werkzeugen“, veranschaulicht Sexton die Anwendung wieder deutlich, „den man eben nicht braucht, um zum Bäcker zu fahren.“
Im Lab zeigte Agile eine modulare Konstruktion, bei der sich ein beschädigter Finger mit zwei Schrauben austauschen lassen soll. Die Entwickler rechnen ausdrücklich damit, dass Finger im industriellen Alltag gegen Werkstücke oder Tische schlagen und beschädigt werden können. Der Anspruch lautet also nicht, dass nichts kaputtgehen darf, sondern dass ein Schaden nicht zu einem langen Stillstand führt.
„Roboter bauen Roboter“: In Fürstenfeldbruck beginnt die nächste Lernkurve
Die letzte Station des Besuchs führt ins Werk nach Fürstenfeldbruck. Dort montiert und testet Agile Robots seine Systeme; auch Arme und Gelenke entstehen vor Ort. Gleichzeitig zeigt die Fertigung, wie jung die Industrialisierung von Humanoiden noch ist. Nach Aussage von Sexton verändert Agile Konstruktionen und Komponenten derzeit so schnell, dass Roboter, die nur wenige Monate auseinanderliegen, bereits deutlich unterschiedliche Entwicklungsstände haben können. Motoren, Kameras oder die Form einzelner Baugruppen werden laufend angepasst.
Roboter bauen Roboter in Fürstenfeldbruck: Noch bauen Menschen mit in der Fertigung von Agile Robots.
(Bild: Agile Robots)
Roboter bauen bei Agile Robots tatsächlich bereits Roboter – allerdings nur teilweise. Vor allem bei der Fertigung von Roboterarmen setzt das Unternehmen auf automatisierte Linien. Die komplexeren Schritte der Humanoidenfertigung, darunter Hände und Endmontage, erledigen weiterhin Menschen. Von einer Fabrik, in der Humanoide vollständig von anderen Robotern gebaut werden, ist Agile damit noch entfernt. „Noch niemand hat Humanoide wirklich in hoher Stückzahl gebaut. Auch wir lernen erst, wie das geht“, sagt Sexton.
Hinzu kommt die Datenfrage beim Kunden. Roboter dieser Art erfassen große Teile ihrer Umgebung und können mit Produktionssystemen wie einem MES verbunden sein. Sexton formuliert das drastisch: Man stelle damit ein „alles sehendes, alles erfassendes Gerät“ in eine Fabrik. Laut Agile bleiben die beim Kunden entstehenden Daten Eigentum des Kunden und werden nur mit dessen Zustimmung für die weitere Modellentwicklung genutzt. Vertrauen werde damit zu einem wesentlichen Faktor bei solchen Systemen.
Der Besuch bei Agile Robots zeigt deshalb nicht den fertigen zweibeinigen Universalroboter, der als Galionsfigur des aktuellen Humanoiden-Hypes dient. Weitaus spannender ist die Industrie auf dem Weg dorthin: Der noch unangekündigte Agile Mobile Humanoid ist ein sichtbares wie pragmatisches Ergebnis dieser Entwicklung, die zeigt, dass auf flachen Hallenböden in den Fabriken der Unterbau auf Rädern statt Beinen bleibt. (mc)