Autonome mobile Roboter und fahrerlose Transportsysteme verlagern Leistungselektronik, Steuerung und Sensorik auf eine permanent bewegte Plattform. Das stellt die Verbindungstechnik vor Herausforderungen. Welche Eigenschaften für die jeweilige Schnittstelle entscheidend sind, hängt von ihrer Funktion innerhalb der Systemarchitektur ab.
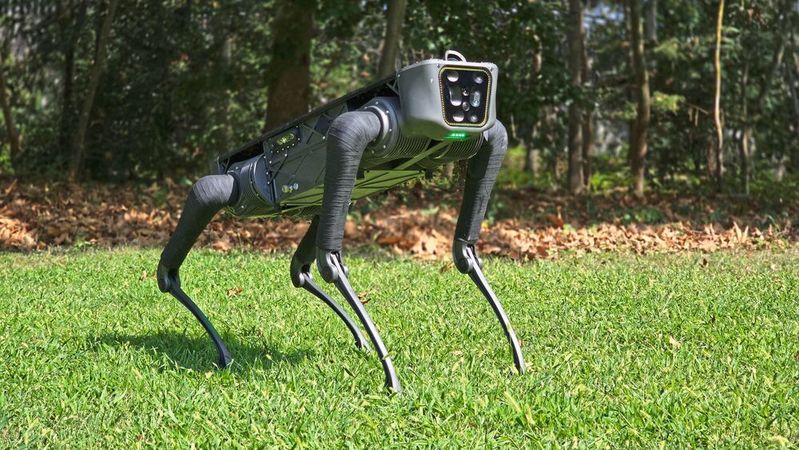
Robotik: Bei AMR muss die Verbindungstechnik trotz Vibration und Stoßbelastungen Leistung, Signale sowie Daten zuverlässig übertragen – auf engstem Raum und zugänglich für regelmäßige Wartung.
(Bild: Hyperever)
Im Gegensatz zu stationären Automatisierungsanlagen arbeiten fahrerlose Transportsysteme (Automated Guided Vehicles, AGVs) und autonome mobile Roboter (AMR) unter permanent wechselnden mechanischen Belastungen. Fahrten über Hallenböden, Fugen oder Rampen erzeugen ebenso Schwingungen wie Beschleunigungs- und Bremsvorgänge. Hinzu kommen Stoßbelastungen beim Andocken an Ladestationen oder beim Lastwechsel. Diese Einflüsse wirken unmittelbar auf Leiterplatten, Kabelbäume und Steckverbinder ein.
Kompakte und mittelgroße Systeme nutzen häufig 24- oder 48-V-Gleichspannungsnetze mit zusätzlichen Versorgungsschienen für Sensorik, Steuerungen und Sicherheitseinrichtungen. Gleichzeitig verteilt sich die Rechenleistung auf mehrere Elektronikmodule. Während ein zentraler Rechner Navigation und Umfelderkennung übernimmt, steuern dezentrale Baugruppen Fahrantriebe, das Batteriemanagement, Sicherheitsfunktionen oder Aktoren.
LiDAR, Kameras und Diagnoseschnittstellen kommunizieren zunehmend über Ethernet-basierte Netzwerke. Damit wächst zum einen die Zahl elektrischer Verbindungen; zum anderen unterscheiden sich auch ihre Aufgaben erheblich: Hochstrompfade versorgen Motorregler und Leistungselektronik, während die empfindlichen Sensoren stabile Signale und störungsarme Datenkanäle benötigen. Die Auswahl eines Steckverbinders richtet sich deshalb nicht allein nach Stromtragfähigkeit oder Kontaktzahl, sondern nach den mechanischen und elektrischen Randbedingungen der jeweiligen Funktion.
Typische Ausfallursachen entstehen dabei schleichend. Mikrobewegungen zwischen Kontaktflächen können Fretting-Korrosion verursachen und den Übergangswiderstand erhöhen. Bei Leistungsverbindungen führt dies zu zusätzlicher Erwärmung und Spannungsabfall, bei Datenleitungen zu instabilen Verbindungen oder Kommunikationsfehlern. Ebenso kritisch wirken unzureichend gesicherte Steckverbinder oder fehlende Zugentlastungen, weil Kabelbewegungen Kräfte direkt auf Kontakte, Crimpverbindungen oder Lötstellen übertragen.
Kontakte richtig auslegen
Die beschriebenen Belastungen bestimmen die konstruktiven Eigenschaften eines Steckverbinders unmittelbar. Im Mittelpunkt steht zunächst die Kontaktstabilität. Mehrfingerkontakte erzeugen multiple parallele Kontaktpunkte und halten den elektrischen Übergang auch dann aufrecht, wenn Vibrationen oder geringe Relativbewegungen einzelne Kontaktstellen kurzfristig beeinflussen. Dadurch sinkt das Risiko intermittierender Verbindungen und eines steigenden Kontaktwiderstands.
Ebenso wichtig ist die Federkraft der Kontakte. Sie muss Schwingungen dauerhaft ausgleichen, darf jedoch weder den Steckvorgang erschweren noch den Verschleiß erhöhen. Kontaktgeometrie, Federwerkstoff und Oberflächenbeschichtung sind deshalb als konstruktive Einheit zu sehen. Vergoldete Kontaktflächen tragen insbesondere bei kleinen Signalströmen dazu bei, stabile elektrische Eigenschaften über lange Betriebszeiten zu erhalten.
Zur Betriebssicherheit gehört außerdem eine zuverlässige Verriegelung. Schraubverbindungen oder vergleichbare Sicherungssysteme verhindern, dass sich Steckverbinder infolge mechanischer Belastungen oder Servicearbeiten lösen. Zugentlastungen vermeiden zusätzlich, dass Kräfte aus dem Kabelbaum unmittelbar auf Kontakte oder Leiterplatten wirken.
Mit steigenden Datenraten rückt die Signalintegrität in den Fokus. Ethernet-Verbindungen für Kameras, LiDAR oder Diagnosedaten lassen sich nicht isoliert betrachten. Erst das Zusammenspiel aus Steckverbinder, Leiterplatte, Kabel, Schirmung und Masseführung bestimmt die Übertragungsqualität. Gleichzeitig beeinflussen Motorumrichter, DC/DC-Wandler und Ladeeinrichtungen die elektromagnetische Umgebung. Eine saubere Schirmungsanbindung und definierte Rückstrompfade gewinnen dadurch ebenso an Bedeutung wie die eigentliche Kontakttechnik.
Weiterhin fließen thermische Randbedingungen in die Auslegung ein. Die zulässige Strombelastung hängt von Leiterquerschnitt und Kontaktbelegung ab; ebenso von Umgebungstemperatur und Lastprofil. Entwickler sollten daher reale Spitzenlasten bewerten und nicht allein den Nennstrom einzelner Kontakte zugrunde legen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Die Auswahl eines Steckverbinders entwickelt sich damit von einer Bauteilentscheidung zu einer Abwägung mechanischer, elektrischer und thermischer Eigenschaften innerhalb der Architektur des Gesamtsystems.
Vom Sensor bis zum DC-Bus
Die Anforderungen innerhalb eines AGV oder AMR unterscheiden sich je nach Funktion erheblich. Dementsprechend kommt in der Praxis keine universelle Steckverbinderlösung zum Einsatz; die Auswahl orientiert sich stattdessen an Strombelastung, Bauraum, Datenübertragung und mechanischer Beanspruchung der jeweiligen Baugruppe.
Sensoren, Kameras, LiDAR-Einheiten oder eingebettete Steuerungen fordern vor allem kompakte Abmessungen und geringe Masse. An beweglichen Sensorköpfen erhöht jedes zusätzliche Gramm die mechanische Last. Gleichzeitig müssen die Verbinder Vibrationen und wiederholte Bewegungen dauerhaft überstehen. Dafür eignen sich kompakte Hochzuverlässigkeits-Steckverbinder wie die Gecko-Serie von Harwin. Mehrfingerkontakte, Schraubverriegelungen und ihre geringe Baugröße unterstützen eine stabile Signalübertragung auch unter dynamischen Belastungen.
Für Schnittstellen, die neben Signalen auch höhere Ströme führen müssen, bieten sich innerhalb der Datamate-Familie die sogenannten Mix-Tek-Ausführungen an. Sie kombinieren unterschiedliche Kontaktarten in einem gemeinsamen Gehäuse. Entwickler können damit Leistungs- und Signalkontakte platzsparend in einer Schnittstelle zusammenführen, anstatt dafür getrennte Steckverbinder vorzusehen.
Use Case: Hohe Ströme auf engem Raum
Wie sich diese Anforderung in einer realen mobilen Plattform auswirkt, zeigt der Istanbuler Robotikentwickler Hyperever. Dessen vierbeiniger mobiler Roboter namens Proteo nutzt einen M80-Steckverbinder aus Harwins Datamate-Familie in der Leistungsversorgung des Antriebssystems. Nach Angaben von Hyperever gab vor allem das Verhältnis von Stromtragfähigkeit zu benötigtem Bauraum den Ausschlag für M80, darüber hinaus die Möglichkeit, Leistungs- und Signalkontakte in einer kompakten Steckverbindung zu kombinieren. Gerade im Antrieb ist das relevant, denn dort müssen Entwickler hohe Ströme übertragen, während Mechanik, Elektronik und Verkabelung um begrenzten Bauraum konkurrieren.
Neben der elektrischen Leistungsdichte war den Ingenieuren die mechanische Ausführung der Schnittstelle wichtig. M80-Varianten sind mit Floating Jackscrews erhältlich – schwimmend gelagerten Befestigungsschrauben. Ihr konstruktives Spiel erleichtert das Ausrichten der Steckverbinderteile und kann Positionstoleranzen bei der Montage aufnehmen. Nach dem Verschrauben sichern die Jackscrews die gesteckte Verbindung mechanisch. Für eine Plattform wie Proteo, deren Laufbewegung Elektronik und Verkabelung wiederholt mechanisch anregt, ist eine so gesicherte Steckverbindung relevant.
Die Auswahl anhand von Datenblattspezifikationen allein genügt jedoch nicht. Hyperever hat die Verbindung bereits thermisch im Gesamtsystem untersucht. Mechanische Tests stehen noch aus. Gerade bei hochstrombelasteten Schnittstellen ist diese Trennung wichtig: Nennstrom, Kontaktwiderstand und zulässige Temperatur bilden die Grundlage für die Vorauswahl; die tatsächliche Erwärmung hängt jedoch auch von Kontaktbelegung, Leiterquerschnitt, Umgebungstemperatur, Wärmeabfuhr und Einbausituation ab. Erst die Verifikation im konkreten Aufbau zeigt daher, ob die gewählte Schnittstelle unter den vorgesehenen Betriebsbedingungen mit ausreichend thermischer Reserve ausgestattet ist.
Proteo bewegt sich auf vier Beinen statt auf Rädern und unterscheidet sich damit konstruktiv von klassischen AGVs und vielen industriellen AMR. Die zugrunde liegende Aufgabe für die Verbindungstechnik bleibt jedoch vergleichbar: Elektrische Leistungsdichte, Bauraum und mechanische Belastungen müssen gemeinsam berücksichtigt werden. Welche Steckverbinderfamilie sich eignet, entscheidet deshalb das Lastprofil der jeweiligen Baugruppe. Für mittlere Leistungsströme kann dies etwa zum M300 führen; bei besonders stromintensiven Schnittstellen rückt die Kona-Serie in den Fokus.
Eine Sonderstellung nehmen Board-to-Board-Verbindungen ein. Dicht bestückte Elektronikmodule reagieren empfindlich auf Fertigungstoleranzen oder geringe Verwindungen beim Zusammenbau. Floating-Steckverbinder wie Flecto gleichen Positionsabweichungen zwischen Leiterplatten in mehreren Achsen aus und reduzieren dadurch mechanische Spannungen auf Kontakte und Leiterplatten. Das erleichtert die Montage kompakter Rechner- und Steuerbaugruppen und erhöht ihre Langzeitzuverlässigkeit.
Die Auswahl orientiert sich damit konsequent an der Funktion innerhalb der Systemarchitektur: Entscheidend ist das Zusammenspiel aus Kontakttechnik, Strombelastbarkeit, Verriegelung, Bauraum und mechanischer Beanspruchung.
Zuverlässigkeit liegt im Detail
Steckverbinderausfälle liegen oft nicht im Kontakt selbst begründet, häufig entstehen sie infolge ungeeigneter Integration. Eine wirksame Zugentlastung verhindert beispielsweise, dass Kräfte aus Kabelbewegungen unmittelbar auf Crimpverbindungen, Kontakte oder Lötstellen wirken. Ebenso sollten Leiterplattensteckverbinder schwere oder steife Kabelstränge nicht allein tragen. Zusätzliche Befestigungen entlasten die Verbindung und verlängern ihre Lebensdauer.
Ebenso wichtig ist die Leitungsführung. Leistungsleitungen für Fahrantriebe oder Ladeeinrichtungen sollten mit ausreichendem Abstand zu Ethernet-, Kamera- oder Encoder-Signalen verlaufen. Eine definierte Schirmungsanbindung und Masseführung reduziert elektromagnetische Einkopplungen und stabilisiert die Datenübertragung.
Leistungsverbindungen erfordern darüber hinaus eine thermische Betrachtung unter realen Betriebsbedingungen. Kontaktbelegung, Leiterquerschnitt, Umgebungstemperatur und Lastprofil beeinflussen den Temperaturanstieg ebenso wie kurzzeitige Stromspitzen beim Beschleunigen oder beim Heben einer Last. Die Auslegung sollte sich deshalb am tatsächlichen Einsatzprofil orientieren.
Schließlich erfüllen Verriegelungen ihre Aufgabe nur, wenn sie vollständig montiert und im Servicefall gut zugänglich bleiben. Eindeutige Kodierungen erleichtern zusätzlich die Montage und Wartung und vermeiden Fehlsteckungen.
Fazit: Vom Bauteil zur Architektur
Mit zunehmender Autonomie, wachsender Sensorzahl und steigender Leistungsdichte gewinnt die Verbindungstechnik weiter an Bedeutung. Steckverbinder übertragen längst nicht mehr nur Strom oder Signale, sondern beeinflussen auch Signalintegrität, thermisches Verhalten und Wartbarkeit. Für Entwickler rückt damit weniger der einzelne Steckverbinder als vielmehr dessen Aufgabe innerhalb der Systemarchitektur in den Mittelpunkt. Erst die abgestimmte Auslegung von Kontakttechnik, Mechanik und Integration schafft die Voraussetzungen für einen dauerhaft zuverlässigen Betrieb mobiler Robotik. (kr)