KI erweitert die klassische Robotersteuerung: Von CNNs bis zu Foundation Models an der Edge ermöglichen moderne Embedded-Plattformen autonome Entscheidungen in Echtzeit ohne Abstriche bei Präzision und Sicherheit.
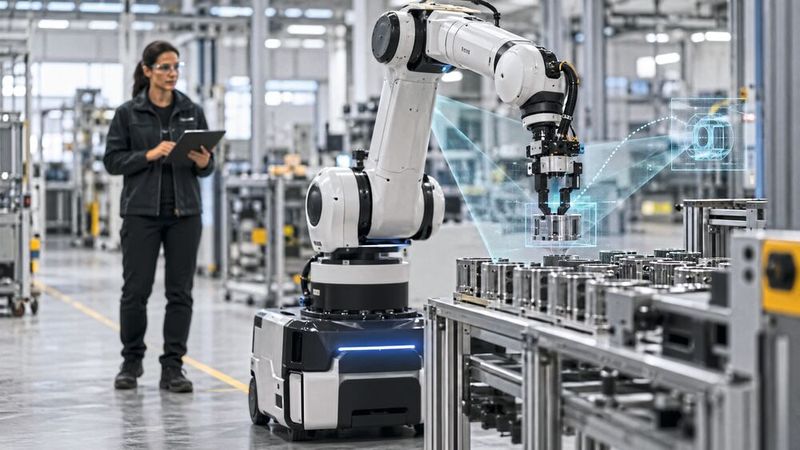
Künstliche Intelligenz hilft Robotern, ihre Umgebung zu erfassen, Bewegungen zu planen und flexibel auf neue Aufgaben zu reagieren.
(Bild: KI-generiert)
Die deterministische Programmierung, auf der die Bewegungssteuerung von Robotern basiert, muss sich durch den Einsatz von KI nicht grundsätzlich verändern. Stattdessen ergänzt KI den Software-Stack des Roboters um weitere Ebenen, die es ihm ermöglichen, auf neue Situationen zu reagieren. Innerhalb des Systems überwacht und koordiniert die KI verschiedene Bewegungsstrategien, die Ingenieure über viele Jahre für präzise Aufgaben auf elementarer Steuerungsebene entwickelt haben.
KI hilft Robotern in unstrukturierten Umgebungen
KI versetzt Roboter in die Lage, mit unstrukturierten Umgebungen umzugehen. Für Hersteller eröffnet das die Möglichkeit, einen noch jungen Markt frühzeitig zu erschließen. Gleichzeitig kann die größere Flexibilität die Zeit verkürzen, die erforderlich ist, um einen Roboter für praktische Aufgaben einzusetzen. Statt für jede Tätigkeit feste Programme oder Bewegungsabläufe entwickeln zu müssen, können KI-gestützte Maschinen menschliche Handlungen beobachten und nachahmen. Anschließend lassen sich diese Aktionen abhängig von gesprochenen oder visuellen Anweisungen zu komplexeren Abläufen verknüpfen.
Damit sich diese Möglichkeiten sinnvoll nutzen lassen, müssen Entwickler die unterschiedlichen Formen von KI voneinander trennen und daraus eine belastbare Robotikarchitektur aufbauen. Der erste Schritt besteht darin, dem Roboter die Verarbeitung von Informationen aus seiner Umgebung zu ermöglichen. Diese Daten stammen in erster Linie von Bildverarbeitungssystemen, können aber durch weitere Sensorsignale ergänzt werden. Druck- und Positionssensoren können beispielsweise wichtige Informationen liefern, damit der Roboter seine Umgebung und die von ihm manipulierten Objekte genauer erfasst.
CNNs übernehmen die Verarbeitung von Sensor- und Bilddaten
Convolutional Neural Networks (CNN) gehören weiterhin zu den wichtigsten Deep-Learning-Architekturen für die Verarbeitung von Kamera- und Sensordaten. CNNs sind auf Daten ausgelegt, die sich in gitterförmigen Strukturen darstellen lassen. Sie nutzen Zusammenhänge zwischen benachbarten Pixeln oder Messwerten, um in den ersten Schichten beispielsweise Kanten und andere Merkmale zu erkennen.
Nachfolgende Schichten verdichten die zuvor gewonnenen Informationen und extrahieren daraus relevante Eigenschaften. Vollvernetzte Schichten verwenden diese Merkmale anschließend, um Vorhersagen oder Entscheidungen über die Eingangsdaten zu treffen. So entsteht eine effiziente Verarbeitungskette, die Merkmale in Sensordaten erkennen und klassifizieren kann und damit nachgelagerte Aufgaben sowie weitere KI-Modelle unterstützt. Durch ihre Empfindlichkeit gegenüber lokalen Unterschieden zwischen Pixeln können CNNs etwa verschiedene Materialien und Objekte unterscheiden. Das ermöglicht differenziertere Interaktionen mit der physischen Umgebung.
Foundation Models übernehmen Planung und Koordination
In einem KI-gestützten Roboter können die Vorhersagen und Klassifizierungen eines oder mehrerer CNNs anschließend in ein Foundation Model einfließen. Die Transformer-Architektur, auf der viele dieser Modelle basieren, wurde ursprünglich für die Verarbeitung natürlicher Sprache entwickelt. Sie hat sich jedoch auch als geeignet erwiesen, komplexe Informationen zu interpretieren und daraus Schlussfolgerungen abzuleiten.
Fortgeschrittene Foundation Models können dadurch Aufgaben selbstständig planen und in Teilaufgaben sowie Bewegungsprofile zerlegen. Die darunterliegenden Steuerungssysteme des Roboters setzen diese anschließend in konkrete Bewegungen um.
Einfachere Modelle können natürliche Sprache verarbeiten und gesprochene Anweisungen in Text umwandeln, der dem Roboter als Eingabe für bestimmte Aufgaben dient. Umgekehrt ermöglichen Text-to-Speech-Modelle dem Roboter, Nutzern mitzuteilen, was er gerade tut.
In einer solchen Architektur arbeiten mehrere KI-Modelle miteinander und mit der klassischen Steuerungssoftware zusammen. CNNs verarbeiten Sensordaten und liefern ihre Ergebnisse an Transformer-basierte KI-Modelle weiter. Ein Modell kann beispielsweise gesprochene Anweisungen und andere Eingaben interpretieren, während ein größeres Foundation Model die Bahnplanung, die Interpretation der Umgebung und die Abfolge verschiedener Bewegungsstrategien übernimmt. Der Roboter führt diese anschließend aus.
Warum KI für Roboter an den Edge gehört
Eine geringe Reaktionslatenz ist dabei ein zentraler Aspekt des Robotikdesigns. Cloud-Plattformen ermöglichen zwar den Zugriff auf leistungsfähige Foundation Models, verursachen jedoch zusätzliche Kommunikationsverzögerungen. Die Daten müssen zunächst zu einem entfernten Rechenzentrum übertragen werden, bevor das Modell sie verarbeiten und eine Reaktion erzeugen kann. Soll ein Roboter einem Hindernis ausweichen oder einen Fehler korrigieren, kann diese Verzögerung entscheidend sein.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Cloud-basierte Foundation Models können dennoch sinnvoll sein, etwa um Bewegungsbahnen zu planen oder mehrere Roboter zu koordinieren, bevor eine Aufgabe beginnt. Für Maschinen, die sich selbstständig in unstrukturierten Umgebungen bewegen sollen, wird jedoch KI-Verarbeitung direkt an der Edge eine zentrale Rolle spielen.
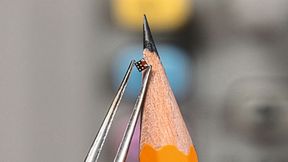
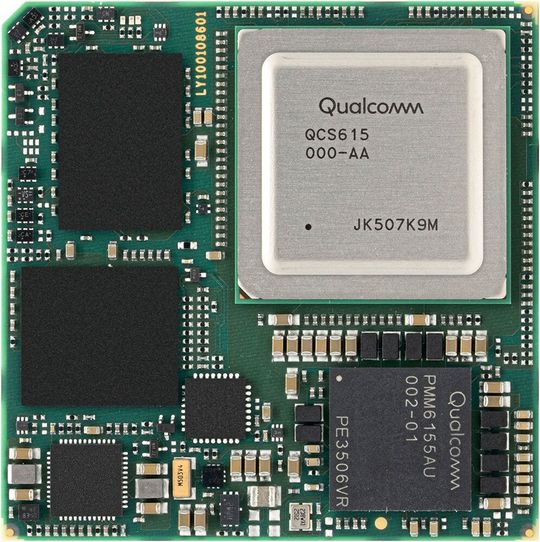
Kompakte Edge-KI: Das lötbare OSM-Modul (Open Standard Module) von Tria mit Qualcomm-QCS615-Prozessor bringt rechenstarke KI-Inferenz und Bildverarbeitung direkt auf die Roboterebene.
(Bild: Tria Technologies)
Fortschritte sowohl bei der Hardware als auch bei der Effizienz der Modelle machen es inzwischen praktikabel, Foundation Models und KI-basierte Bildverarbeitung direkt im Roboter auszuführen. Da Robotikhersteller zunehmend komplexere KI-Workloads an die Edge verlagern, greifen viele auf Spezialisten für Embedded Computing wie Tria zurück. Diese sollen dabei helfen, Rechenleistung, Energieeffizienz und Skalierbarkeit für autonome Systeme miteinander in Einklang zu bringen.
Hersteller von Embedded-Hardware haben hierfür spezielle Beschleuniger entwickelt, die neuronale Netze effizienter ausführen. Einige sind vor allem auf CNNs ausgelegt. Neuere Architekturen wie Qualcomms Dragonwing bieten dagegen auch Funktionen, die die Verarbeitung Transformer-basierter Modelle beschleunigen.
Digitale Zwillinge beschleunigen das Training
Beim Training solcher Systeme kann die Cloud eine deutlich größere Rolle übernehmen. Ein Beispiel dafür sind digitale Zwillinge. Dabei wird ein virtuelles Abbild des Roboters in einer Cloud-Umgebung betrieben. Dort lassen sich Impulse schneller und einfacher verarbeiten, als dies mit der realen Hardware möglich wäre. Mithilfe mathematischer Modelle können digitale Zwillinge Interaktionen simulieren und dabei das Verhalten der physischen Welt möglichst genau nachbilden.
Auf Grundlage aufgezeichneter Videos von vorgeführten Aufgaben kann der digitale Zwilling beispielsweise bewerten, wie gut ein Roboter dieselben Bewegungen ausführen würde. Abweichungen vom gewünschten Verhalten dienen anschließend als Trainingsdaten, um die zugrunde liegenden KI-Modelle zu verbessern. Da solche Simulationen wesentlich schneller als in Echtzeit ablaufen können, lassen sich Entwicklungsprozesse beschleunigen.
Guardrails sollen einen virtuellen Schutzzaun bilden
Der Einsatz von KI soll Roboter flexibler machen, darf jedoch nicht zulasten der Sicherheit gehen. Traditionell arbeiten Industrieroboter überwiegend hinter physischen Schutzeinrichtungen. Digitale Zwillinge können dazu beitragen, potenziell gefährliche Situationen vollständig in Software zu simulieren. Darüber hinaus können sogenannte Guardrails für Foundation Models eine Art virtuellen Schutzzaun bilden. Solche Schutzmechanismen können auf mehreren Ebenen ansetzen.
Eine Variante überprüft beispielsweise die Eingaben für Foundation Models. Dabei werden Nutzeranweisungen analysiert und daraufhin bewertet, ob sie zu einem unsicheren Verhalten führen könnten. Ist dies der Fall, verhindert der Schutzmechanismus, dass die betreffende Eingabe vom Foundation Model ausgeführt wird.
Auch auf niedrigeren Systemebenen lassen sich solche Mechanismen einsetzen. Sie können Daten von Druck- und anderen Sensoren auswerten, um mögliche Kollisionen zu erkennen oder zu verhindern, dass der Roboter zu viel Kraft auf ein Objekt ausübt. Verfahren, die nachvollziehbare und erklärbare Ergebnisse liefern, können zusätzlich dazu beitragen, das Zusammenspiel zwischen KI-Modellen und ihren Sicherheitsmechanismen zu verbessern.
Modulare Hardware soll mit der KI-Entwicklung Schritt halten
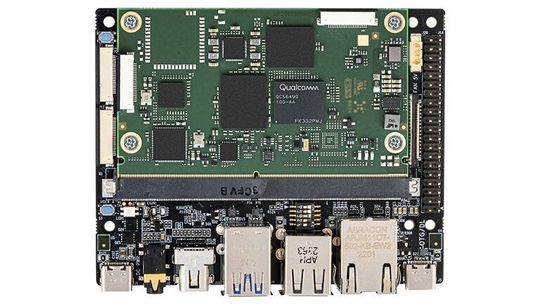
Die Integration von KI in Robotersysteme ist komplex. Kooperationen mit Spezialisten gewinnen deshalb an Bedeutung. Roboterhersteller können von engeren Verbindungen zu Unternehmen aus den Bereichen KI-Software, Sensorik und Halbleiter profitieren. Eine weitere Möglichkeit besteht darin, auf Plattformen zurückzugreifen, die von Beginn an für KI-Workloads entwickelt wurden, statt KI-Modelle nachträglich auf konventionelle Embedded-Rechner anzupassen.
Modulare Entwicklungsplattform: Trägerboards auf Basis leistungsfähiger Qualcomm-SoCs (wie dem QCS6490) ermöglichen Entwicklern die schnelle Evaluierung und Integration komplexer KI-Workloads in autonomen Robotern.
(Bild: Tria Technologies)
Sinnvoll sind außerdem modulare und aufrüstbare Architekturen. Sie können besser auf die schnelle Weiterentwicklung von KI-Modellen und auf neue Beschleunigerhardware reagieren. Da die Rechenanforderungen der KI-Workloads steigen, wird die Wahl der Embedded-Computing-Plattform für Robotikhersteller zunehmend zu einer grundlegenden Entwicklungsentscheidung.
Die erforderliche Balance zwischen Rechenleistung, Energieverbrauch, Wärmeentwicklung und langfristiger Skalierbarkeit lässt sich nur dann erreichen, wenn sowohl der KI-Software-Stack als auch die zugrunde liegende Hardwarearchitektur berücksichtigt werden. Die Zusammenarbeit mit Embedded-Computing-Spezialisten, die eng mit Halbleiter- und Technologieanbietern zusammenarbeiten, kann Entwicklern dabei helfen, geeignete Plattformen für KI-basierte Bildverarbeitung, generative KI und Edge-Inferenz auszuwählen und in ihre Systeme zu integrieren.
Unternehmen wie Tria unterstützen Robotikentwickler dabei nicht nur bei der Auswahl der Hardware, sondern auch während des weiteren Entwicklungsprozesses. Ziel ist es, geeignete Architekturen aufzubauen, die sich an neue KI-Modelle und veränderte Anforderungen anpassen lassen. Durch den Zugang zu KI-optimierten Computing-Plattformen und zu einem entsprechenden Technologie-Ökosystem will Tria Hersteller dabei unterstützen, autonome Robotersysteme schneller zu entwickeln und auf den Markt zu bringen.
(mc)
* Martin Unverdorben ist Technical Information Manager bei Tria Technologies