Elektronisch kommutierte Motoren finden sich in vielen Anwendungen – von Lüftern bis hin zu Robotergelenken. Die Anforderungen an die Motorsteuerung unterscheiden sich dabei erheblich. Wie, verrät dieser Beitrag.
Motorsteuerungen: Mit der FU75xx-Familie bietet Fortior für verschiedenste Anwendungen unterschiedliche Controller, die auf einer gemeinsamen technologischen Grundlage basieren.
(Bild: MEV Elektronik Service GmbH)
Während bei einem kostensensitiven Consumer-Antrieb hoher Integrationsgrad und sensorloser Betrieb im Vordergrund stehen können, sind bei einem Servoantrieb hohe Regeldynamik, präzise Positionsrückführung und Kommunikationsschnittstellen entscheidend. Automotive-Anwendungen stellen besondere Anforderungen an Temperaturbereich, Diagnose, funktionale Sicherheit und Qualifikation. Bei netzbetriebenen Geräten kommen hohe Zwischenkreisspannungen und gegebenenfalls eine aktive Leistungsfaktorkorrektur sowie Sicherheitsanforderungen hinzu.
Für die Regelung von BLDC- und PMSM-Motoren sind Leistung und Spannung nur zwei Kriterien. Drehzahl, Induktivität, Anlaufverhalten, Geräusch, Dynamik und Positioniergenauigkeit bestimmen ebenso die Auslegung wie die Frage, ob der Motor sensorlos, mit Hall-Sensoren oder mit einem hochauflösenden Positionsgeber betrieben werden soll. Hinzu kommen Konzepte für Strommessung, Leistungselektronik und Kommunikation sowie Bauraum und zulässige Systemkosten. Für den Entwickler gilt es, eine Controllerarchitektur mit den erforderlichen Regelungsverfahren, Schnittstellen und Funktionen zu wählen, ohne das System unnötig komplex oder teuer zu machen.
Mit der FU75xx-Familie verfolgt Fortior diesen Ansatz über eine breite Palette von Motorcontrollern. Die einzelnen Derivate unterscheiden sich etwa hinsichtlich Leistung, Peripherie und unterstützter Systemarchitektur, basieren jedoch auf einer gemeinsamen technologischen Grundlage. Damit lassen sich unterschiedliche Anforderungen mit darauf abgestimmten Controllern abdecken.
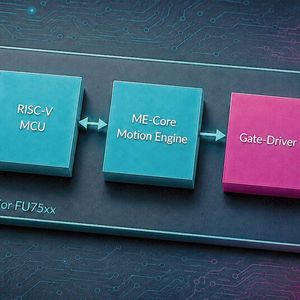
Das Fundament der FU75xx-Familie bildet eine Dual-Core-Architektur: eine 32-bit-RISC-V-MCU und ein Motion-Engine-Core. Der ME-Core übernimmt hardwarebasiert die zeitkritische Strom- und Geschwindigkeitsregelung und kann bis zu zwei Motoren unabhängig voneinander ansteuern. Die RISC-V-MCU übernimmt die Applikationssoftware, Kommunikation und weitere Steuerungsaufgaben sowie bei Bedarf eine Positionsregelung.
Diese Aufgabenteilung ist bei der feldorientierten Regelung von Vorteil. Stromerfassung, Koordinatentransformationen, Regler und Modulation werden vom ME-Core innerhalb eines definierten Zeitrasters ausgeführt. Die RISC-V-MCU kann beispielsweise Speichertests während des laufenden Motorbetriebs ausführen, ohne die Motorregelung zu unterbrechen. Dies erleichtert auch die Umsetzung der Sicherheitsanforderungen nach IEC/UL 60730-1 Class B.
Der ME-Core ermöglicht FOC-Regelzyklen von bis zu 5 µs bei PWM-Frequenzen bis 120 kHz. So können niederinduktive Motoren betrieben und Drehzahlen bis zu 200.000 rpm erreicht werden. Er ist modular aufgebaut und ermöglicht es daher, einzelne Funktionsblöcke – beispielsweise den Observer – durch eigene Algorithmen zu ersetzen. Über Register hat die Applikationssoftware Zugriff auf die internen Größen der Motorregelung und kann diese für eigene Funktionen weiterverwenden.
Regelverfahren passend zur Anwendung
Die feldorientierte Regelung bildet die Grundlage für einen großen Teil moderner BLDC- und PMSM-Antriebe. Welche Regelungsstrategie sich für eine konkrete Anwendung eignet, hängt stark vom Motor, vom Betriebsbereich und von den Anforderungen an Dynamik und Positioniergenauigkeit ab. Eine zentrale Frage ist dabei, wie die Rotorlage bestimmt wird.
Grundsätzlich kann die Rotorlage über Hall-Sensoren oder hochauflösende Positionsgeber erfasst oder sensorlos ermittelt werden. Hall-Sensoren sind robust und kostengünstig, während Encoder bei Servo- und Positionierantrieben zum Einsatz kommen. Sensorlose Verfahren reduzieren den Aufwand, stellen die Regelung jedoch bei Stillstand und niedrigen Drehzahlen vor Herausforderungen. Die FU75xx-Familie unterstützt alle drei Ansätze. Für den sensorlosen Betrieb bietet Fortior verschiedene Observer-Verfahren, die sich an Motorcharakteristiken und Drehzahlbereiche anpassen lassen.
Eine Möglichkeit der Rotorlagebestimmung bei Stillstand und sehr niedrigen Drehzahlen bietet die High Frequency Injection (HFI). Dabei wird ein hochfrequentes Signal in den Motor eingeprägt und dessen Reaktion ausgewertet. Das Verfahren nutzt die magnetische Salienz des Motors, also den Unterschied der Induktivitäten in d- und q-Achse, der sich mit der Rotorlage ändert.
Je stärker dieser Unterschied ist, desto zuverlässiger lässt sich daraus die Rotorposition bestimmen. Fortior empfiehlt für HFI eine Salienz von mindestens 1,3. Damit ist die Rotorlagebestimmung ab 0 rpm und somit ein sensorloser Closed-Loop-Betrieb aus dem Stillstand heraus möglich. Nicht jeder Motor weist eine für HFI ausreichende Salienz auf.
Für diesen Fall bietet die FU75xx-Familie einen Low-Speed Observer, der auch mit nicht-salienten Motoren arbeitet. Im Unterschied zu HFI benötigt dieses Verfahren jedoch eine minimale Drehzahl für sensorlosen Closed-Loop-Betrieb. Für höhere Drehzahlen steht ein Flux Observer zur Verfügung. Wie die Oszillogramme zeigen, ermöglicht er auch bei dynamischen Betriebszuständen eine stabile Rotorlagebestimmung. So kann die Regelung beispielsweise einen direkten Wechsel zwischen Vorwärts- und Rückwärtslauf ausführen oder einen bereits entgegen der Sollrichtung drehenden Motor kontrolliert übernehmen und wieder beschleunigen.
Weitere Funktionen erweitern den Betriebsbereich: Feldschwächung ermöglicht Drehzahlen oberhalb der Grunddrehzahl. Current Decoupling kompensiert die gegenseitige Beeinflussung der Stromkomponenten in d- und q-Achse und verbessert damit die Regelgüte insbesondere bei hohen Drehzahlen. Maximum Torque per Ampere (MTPA) optimiert den Arbeitspunkt so, dass ein möglichst hohes Drehmoment bei möglichst geringem Motorstrom erreicht wird. Verfahren zur Geräuschreduzierung und EMI-Optimierung adressieren akustische und elektromagnetische Anforderungen.
1, 2 oder 3
Die FU75xx-Familie unterstützt Single-, Dual- und Triple-Shunt-Strommessung und ermöglicht damit eine an Kosten, Schaltungsaufwand und Anforderungen an die Regelung angepasste Stromerfassung.
Die benötigte Analogperipherie ist weitgehend integriert. Dazu gehören schnelle ADCs sowie Operationsverstärker und Komparatoren. Bei der Single-Shunt-Messung unterstützt der ME-Core zudem die Rekonstruktion der Phasenströme, sodass sich auch mit reduziertem externem Schaltungsaufwand eine FOC realisieren lässt.
Auf die Hardware kommt es an
Die Anforderungen an die Leistungselektronik unterscheiden sich je nach Anwendung deutlich. Die FU75xx-Familie umfasst deshalb sowohl Controller für externe Gate-Treiber als auch Varianten mit einem oder zwei integrierten Treibern.
Für unterschiedliche Betriebsspannungen stehen entsprechende Derivate zur Verfügung. Je nach Ausführung sind Gate-Treiber für Spannungen von 28 V bis 625 V integriert. Für Automotive-Anwendungen umfasst die Familie zusätzlich AEC-Q100-qualifizierte Varianten für unterschiedliche Bordnetzspannungen. Für netzbetriebene Anwendungen gibt es zudem Varianten mit integrierter PFC-Steuerung. Flexibilität besteht auch bei Rechenleistung und Speicher. Die bisherigen FU75xx-Derivate arbeiten mit 48 MHz und 64 kB Flash. Mit dem FU7584Q1 und FU7585Q1 folgen nun zwei neue Automotive-Derivate. Beide bieten 80 MHz, 512 kB Flash und unterstützen funktionale Sicherheit bis ASIL B.
So weit die Theorie. Im Folgenden lesen Sie vier Beispiele aus der Praxis.
Gelenkantrieb für Miniaturroboter
Die Steuerung wurde auf einer runden Platine mit 22 mm Durchmesser realisiert. Sie arbeitet mit 48 V/2 A und kommuniziert über CAN FD. Als Motorcontroller kommt der FU7512Q mit einem FD6187T-Gate-Treiber und sechs externen MOSFETs zum Einsatz. Heute ließe sich das Design mit dem FU7561 und seinem integrierten 120-V-Gate-Treiber weiter vereinfachen.
Servoantrieb mit EtherCAT
Bei industriellen Servoantrieben stehen hohe Regeldynamik und präzise Positionierung im Vordergrund. Bei diesem Beispiel arbeitet der Antrieb mit 48 V und bis zu 10 A und verfügt über Positions-, Geschwindigkeits- und Stromregelkreis.
Die Rotorposition wird über einen Encoder erfasst. Über EtherCAT wird der Antrieb an die übergeordnete Steuerung angebunden. Als Motorcontroller kommt der FU7512L in Verbindung mit einem FD6288Q-Gate-Treiber zum Einsatz. Heute würde man auch hier ein Derivat mit integriertem Gate-Treiber wählen.
Waschmaschinenantrieb mit zwei Motoren
Eine Waschmaschine stellt sehr unterschiedliche Anforderungen an die Motorsteuerung. Bei diesem Beispiel steuert ein FU7562Q an Netzspannung sowohl den Trommelmotor als auch die Ablaufpumpe mit bis zu 2 kW. Der Trommelmotor wird über ein Mitsubishi-IPM mit bis zu 24 A angetrieben, während für die Ablaufpumpe der im FU7562Q integrierte Gate-Treiber mit sechs externen MOSFETs für bis zu 8 A genutzt wird. Eine Hardware-PFC ist ebenfalls integriert. Beide Motoren werden sensorlos über FOC geregelt, wobei die Strommessung als Single- oder Dual-Shunt ausgeführt werden kann. Feldschwächung ermöglicht hohe Schleuderdrehzahlen, während die Trommel beim Waschen dank Low-Speed-Observer bis hinunter zu 1 Hz geregelt werden kann. Außerdem ermöglicht die Steuerung eine Beladungserkennung mit hoher Genauigkeit.
Eine Steuerung für zwei Fahrzeuglüfter
Im Fahrzeug kommen häufig mehrere Nebenantriebe zum Einsatz. Ein typisches Beispiel sind zwei Lüfter oder zwei Pumpen, die unabhängig voneinander geregelt werden müssen. Der AEC-Q100-qualifizierte FU7574Q1 integriert hierfür zwei 40-V-Gate-Treiber und kann damit zwei Motoren über separate Leistungsstufen unabhängig voneinander ansteuern. Die gezeigte Lösung ist für das 12-V-Bordnetz und bis zu 15 A pro Motor ausgelegt. Die Rotorlage kann sensorlos oder über Hall-Sensoren erfasst werden. Für die Einbindung in das Fahrzeugnetzwerk stehen LIN und CAN FD zur Verfügung.
Vom Controller zum laufenden Motor
Die Auswahl des passenden Motorcontrollers ist nur ein Teil der Entwicklungsarbeit. Gerade bei sensorlosen Regelverfahren hängt die erreichbare Performance wesentlich von den Motorparametern und der Abstimmung der Regelung auf den jeweiligen Motor ab. Fortior stellt dafür neben der kostenlosen Entwicklungsumgebung FTM32ForgeIDE zahlreiche Evaluation- und Demoboards zur Verfügung. Erfahrene Applikationsingenieure von Fortior und MEV unterstützen die Entwickler dabei.
Der Applikationssupport reicht von der Inbetriebnahme bis zur Abstimmung und Optimierung der Motorregelung. Bei Bedarf können konkrete Kundenmotoren von den Applikationsingenieuren in Betrieb genommen und die Regelparameter darauf abgestimmt werden. Der Entwickler erhält den Motor anschließend zusammen mit einem Evaluation Board und einer optimierten Parametrierung zurück. So kann der Kunde die Lösung ohne großen eigenen Aufwand mit seinem Motor testen und mit anderen Lösungen vergleichen.
(ID:51007514)
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.