Ein Programm kann korrekt arbeiten und trotzdem versagen – wenn es zu spät reagiert. Echtzeitbetriebssysteme sorgen dafür, dass zeitkritische Aufgaben zuverlässig ausgeführt werden. Warum das seit Jahrzehnten entscheidend ist, zeigt ein Blick zurück.
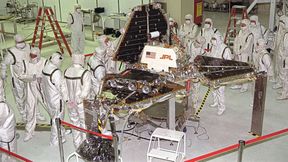
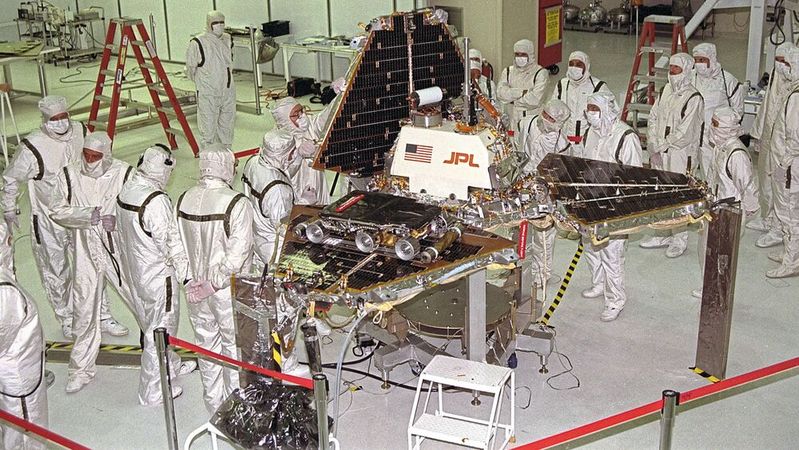
Die NASA-Sonde Mars Pathfinder bei den Startvorbereitungen 1996. Nach ihrer Landung auf dem Mars 1997 führten Probleme bei der Priorisierung von Softwareaufgaben zu wiederholten Neustarts des Bordcomputers.
(Bild: NASA/Kennedy Space Center)
Am 4. Juli 1997 landete die NASA-Sonde Mars Pathfinder erfolgreich auf dem Roten Planeten. Doch wenige Tage später begann sich ihr Bordcomputer unerwartet neu zu starten.
Eine zunächst rätselhafte Störung, deren Ursache tief in der Softwarearchitektur verborgen lag: Eine Aufgabe mit hoher Priorität musste warten, weil eine weniger wichtige Aufgabe eine gemeinsam genutzte Ressource blockierte. Andere Prozesse verzögerten deren Freigabe zusätzlich. Der Bordcomputer verpasste eine festgelegte Ausführungsfrist und löste einen Neustart aus. Der Vorfall zeigt ein grundlegendes Problem eingebetteter Systeme. Anders als bei gewöhnlichen Datenverarbeitungsaufgaben reicht es hier nicht, ein Ergebnis irgendwann zu liefern. Ein Steuerungsprogramm muss innerhalb einer bestimmten Zeit auf Ereignisse reagieren. Wer zu spät kommt, kann ebenso scheitern wie jemand, der falsch rechnet.
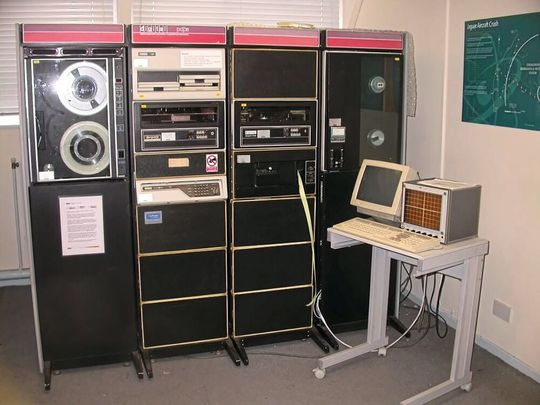
PDP-11: Minicomputer wie die PDP-11 von Digital Equipment Corporation prägten die Rechnertechnik der 1970er-Jahre. Sie kamen auch in industriellen Steuerungs- und Echtzeitanwendungen zum Einsatz.
(Bild: Todd Dailey, CC BY-SA 2.0)
Die Forderung nach rechtzeitigen Reaktionen ist älter als der Mikrocontroller. Bereits in den 1950er-Jahren hielten Digitalrechner Einzug in industrielle Überwachungs- und Steuerungsaufgaben. Anfang der 1960er-Jahre wurden Computer auch direkt zur Prozessregelung eingesetzt. So erprobten Monsanto in den USA und ICI in Großbritannien 1962 Anlagen, bei denen Rechner Aufgaben übernahmen, die zuvor einzelnen analogen Reglern vorbehalten waren. Damit änderte sich die Rolle der Software. Sie verarbeitete nicht mehr nur Messwerte, sondern musste auf Zustandsänderungen reagieren und in laufende technische Prozesse eingreifen. Die Zeit wurde Teil der Funktionsanforderung. Frühe eingebettete Steuerungen benötigten dafür nicht zwangsläufig ein Betriebssystem. Häufig genügte ein Programm, das seine Aufgaben in einer festgelegten Reihenfolge wiederholte. Zeitkritische Ereignisse konnten über Interrupts behandelt werden. Solange Zahl und Abhängigkeiten der Aufgaben überschaubar blieben, ließ sich ein solches System vergleichsweise einfach beherrschen.
Doch mit leistungsfähigeren Prozessoren wuchsen auch die Anforderungen. Ein Rechner sollte Messwerte erfassen, Aktoren steuern, mit anderen Geräten kommunizieren und gleichzeitig Fehler überwachen. Die verschiedenen Aufgaben hatten unterschiedliche zeitliche Anforderungen. Eine starre Programmschleife wurde zunehmend unhandlich.
Ein OS für die richtige Reihenfolge
Hier kamen Echtzeitbetriebssysteme ins Spiel. Ein Real-Time Operating System, kurz RTOS, stellt Funktionen bereit, um mehrere Aufgaben zu verwalten, ihre Ausführung zu koordinieren und gemeinsame Ressourcen zu schützen. Zu den frühen kommerziellen Vertretern gehörte VRTX, entwickelt von Hunter & Ready. In den frühen 1980er-Jahren etablierten sich solche Echtzeitkernel als wiederverwendbare Grundlage für komplexere Embedded-Anwendungen. Auch QNX, dessen Entwicklungsgeschichte 1980 begann, gehörte zu dieser frühen Generation.
Entscheidend war nicht, möglichst viele Aufgaben gleichzeitig auszuführen. Vielmehr musste das Betriebssystem dafür sorgen, dass wichtige Aufgaben rechtzeitig Rechenzeit erhielten. Bei einem prioritätsgesteuerten, präemptiven Scheduler kann eine höher priorisierte, ausführungsbereite Aufgabe eine weniger wichtige unterbrechen. Doch Prioritäten allein lösen nicht jedes Problem. Sobald Aufgaben Daten oder Betriebsmittel gemeinsam nutzen, entstehen Abhängigkeiten. Eine Aufgabe kann warten müssen, obwohl sie eigentlich Vorrang hat. Genau das wurde Mars Pathfinder zum Verhängnis.
Wenn niedrige Priorität die hohe ausbremst
Der Bordcomputer der Marssonde verwendete VxWorks, ein Echtzeitbetriebssystem von Wind River. Eine Aufgabe zur Verarbeitung von Daten des Kommunikationsbusses hatte eine hohe Priorität. Sie wurde jedoch durch einen Synchronisationsmechanismus blockiert, während eine niedriger priorisierte Aufgabe aus dem meteorologischen Messsystem dieselbe Ressource nutzte. Dazwischen liefen Aufgaben mittlerer Priorität, die die Freigabe der Ressource weiter verzögerten. Das Ergebnis war eine sogenannte Prioritätsinversion: Ausgerechnet die wichtige Aufgabe kam nicht rechtzeitig zum Zug.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Die Überwachung des Systems erkannte die versäumte Frist und veranlasste einen Neustart. Die Ingenieure reproduzierten den Fehler auf einem baugleichen Testsystem und werteten detaillierte Ablaufprotokolle aus. Anschließend änderten sie die Konfiguration des Synchronisationsmechanismus. Mithilfe der sogenannten Prioritätsvererbung erhielt die niedrig priorisierte Aufgabe bei Bedarf vorübergehend eine höhere Priorität, damit sie die blockierte Ressource schneller freigeben konnte. Die Korrektur wurde von der Erde aus vorgenommen. Der Fall machte deutlich, dass die zeitliche Korrektheit eines Systems nicht allein von der Geschwindigkeit seines Prozessors abhängt. Ebenso entscheidend sind die Wechselwirkungen zwischen Softwareaufgaben.
Keine Höchstgeschwindigkeit
Ein weitverbreitetes Missverständnis hält sich bis heute: Echtzeit bedeute, dass ein Computer besonders schnell rechnen müsse. Tatsächlich geht es vor allem um vorhersagbare Reaktionszeiten. Bei harter Echtzeit darf eine festgelegte Frist nicht verletzt werden, weil die verspätete Reaktion das Systemverhalten unzulässig macht. Bei weicher Echtzeit kann eine Fristüberschreitung tolerierbar sein, auch wenn dadurch die Qualität der Funktion sinkt. Ein RTOS unterstützt solche Anforderungen durch geeignete Scheduling-Verfahren, Synchronisation und Mechanismen zur Kommunikation zwischen Aufgaben. Die zeitliche Korrektheit der gesamten Anwendung muss jedoch durch ihre Auslegung, Analyse und Prüfung sichergestellt werden.
Eine alte Herausforderung
Heute kommen Echtzeitbetriebssysteme unter anderem in industriellen Steuerungen, Fahrzeugsteuergeräten und medizinischen Geräten zum Einsatz. Neben kommerziellen Systemen wie QNX und VxWorks stehen Entwicklern auch offene Lösungen wie FreeRTOS und Zephyr zur Verfügung. Die Hardware hat sich seit den Anfängen grundlegend verändert. Mehrkernprozessoren, umfangreiche Kommunikationsschnittstellen und vernetzte Funktionen machen Embedded-Systeme leistungsfähiger, aber auch komplexer. Moderne RTOS unterstützen deshalb zunehmend auch die Verteilung von Aufgaben auf mehrere Prozessorkerne. Die zentrale Frage ist dennoch dieselbe geblieben: Welche Aufgabe muss wann ausgeführt werden, damit ein technisches System zuverlässig funktioniert?
Sechs Jahrzehnte nach den ersten industriellen Computersteuerungen entscheidet in vielen eingebetteten Anwendungen deshalb nicht allein, ob Software das richtige Ergebnis berechnet. Sondern auch, ob sie es rechtzeitig liefert. (mbf)