Die Weiterentwicklung humanoider Roboter vom Prototypen zur industriellen Serienfertigung stellt hohe Anforderungen an die Integration von Sensorik, Rechenleistung und Aktorik. Standardisierte Embedded-Schnittstellen können dabei helfen, Daten effizienter zu übertragen, den Verkabelungs- und Energieaufwand zu reduzieren und die Systemintegration zu vereinfachen.
Dringt künstliche Intelligenz in den Bereich der Physical AI vor, wie es etwa bei humanoiden Robotern der Fall ist, stellt dies bezüglich Latenz oder Datendurchsatzraten neue Ansprüche an bestehende Kommunikationsstandards. Braucht es für die nächste Generation der Robotik neue Schnittstellen und Industriestandards?
(Bild: MIPI Alliance)
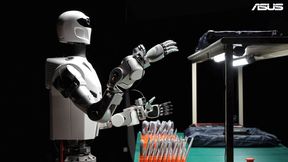
Humanoide Roboter vereinen eine Vielzahl hochkomplexer Technologien auf engstem Raum: Kameras und Sensoren erfassen ihre Umgebung, leistungsfähige Prozessoren verarbeiten die Daten, und zahlreiche Aktoren ermöglichen präzise Bewegungen. Damit diese Komponenten zuverlässig zusammenarbeiten, müssen auf effiziente Weise große Datenmengen mit hoher Geschwindigkeit, geringer Latenz und präziser zeitlicher Synchronisation übertragen werden. Gleichzeitig sind Bauraum, Gewicht und Energieverbrauch streng begrenzt.
Damit wird die Kommunikationsarchitektur zu einem entscheidenden Faktor für die Entwicklung humanoider Roboter. Proprietäre Schnittstellen und Konnektivitäts-Lösungen können zwar spezifische Anforderungen erfüllen, erhöhen jedoch oftmals den Integrationsaufwand und erschweren die Skalierung und spätere Serienfertigung.
Standardisierte Embedded-Schnittstellen, wie die der MIPI Alliance, bieten einen Ansatz, dies zu erleichtern: Sie ermöglichen die Nutzung etablierter Technologien, vorhandener Halbleiterlösungen und eines breiten Anbieterökosystems. Das verringert den Integrationsaufwand und Hersteller können ihre Entwicklungskapazitäten eher auf Funktionen konzentrieren, die den fertigen Roboter von anderen abheben, statt grundlegende Herausforderungen bei der Konnektivität zu lösen.
Datenübertragung wird zum Erfolgsfaktor
Ein typischer humanoider Roboter kann bis zu zehn Kameras besitzen. Hinzu kommen Inertialsensoren, Kraft- und Drehmomentsensoren, taktile Sensorfelder in den Händen, Mikrofone, Batteriemanagementsysteme und bis zu 30 bis 60 aktiv angetriebene Gelenke.
Die Sensordaten müssen in Echtzeit an die zentrale Recheneinheit übertragen und dort synchronisiert verarbeitet werden. Entscheidend ist deshalb nicht allein die Bandbreite: Bilddaten, inertiale Messungen, taktile Informationen sowie Kraft- und Positionsdaten müssen mit präzisen Zeitstempeln und vorhersehbarer Latenz eintreffen. Nur so entsteht ein konsistentes Abbild des Roboters von seiner Umgebung, das eine zuverlässige Bewegungssteuerung ermöglicht.
In zentralisierten Rechenarchitekturen werden damit schnelle, latenzarme und zeitlich deterministische Kommunikationsschnittstellen zu einem zentralen Element des Systemdesigns.
Etablierte Bussysteme erfüllen nicht alle Anforderungen
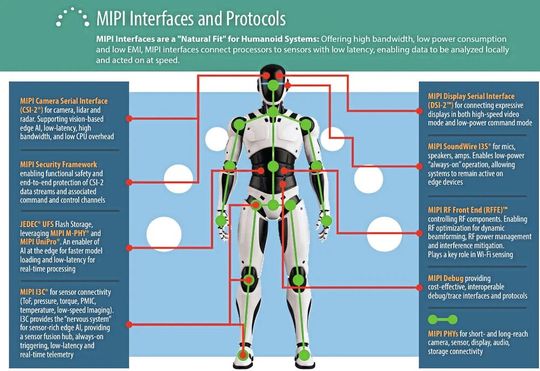
MIPI-Schnittstellen für humanoide Roboter.
(Bild: MIPI Alliance)
In heutigen Prototypen humanoider Roboter kommen häufig etablierte Kommunikationsstandards aus der Industrie- und Automobiltechnik zum Einsatz, darunter EtherCAT und CAN-FD. Sie bieten deterministisches Verhalten und ausgereifte Software-Ökosysteme. Ihre ursprünglichen Einsatzszenarien unterscheiden sich jedoch von den Anforderungen humanoider Systeme: Industrielle Netzwerke sind häufig auf größere Leitungslängen und die Kommunikation zwischen dezentralen, eigenständig versorgten Steuerungen ausgelegt.
Ein humanoider Roboter stellt andere Anforderungen:
kürzere Übertragungsstrecken,
batteriebetriebene Systeme,
anspruchsvolle EMV-Anforderungen,
besonders hohe Anforderungen an Kabel und Steckverbinder, sowie
minimales Gewicht und kompakter Bauraum.
Jedes zusätzliche Gramm beeinflusst Energieverbrauch, Packaging und mechanisches Design. Auch die Datenströme unterscheiden sich. Während klassische Robotersysteme stark auf die Kommunikation zwischen vielen verteilten Steuerungen setzen, müssen bei zentralisierten humanoiden Architekturen vor allem synchronisierte Sensordaten zu zentralen KI-Prozessoren transportiert werden.
Mit der Verwendung standardisierter Schnittstellen wie MIPI-Kamera-, Display-, Audio- und Sensorschnittstellen können alle oben genannten Anforderungen erfüllt werden. Die Vorteile gehen dabei über die elektrische Leistungsfähigkeit hinaus. Sie schaffen ein gemeinsames Ökosystem für Halbleiterhersteller, Sensoranbieter, Softwareentwickler und Roboterhersteller. Bereits vorhandene Halbleiter-Komponenten, Software-Support und Validierungstools erleichtern die Interoperabilität und reduzieren den Integrationsaufwand.
Kosten als zentrale Markthürde
Die technischen Herausforderungen gehen mit erheblichen wirtschaftlichen Hürden einher. Eine Umfrage unter Mitgliedern der „Physical AI“ Birds of a Feather (BoF) Group im Mai 2026 zeigt, dass 56 Prozent der Befragten die Kosten als größte Barriere für den Markterfolg humanoider Roboter sehen. 31 Prozent nennen Hardware- und 13 Prozent die Software-Herausforderungen als wichtigste Hürde. Laut einer Analyse der Yole Group machen geschickte Roboterhände und die dafür benötigten Aktoren zusammen rund 73 Prozent der gesamten Hardwarekosten aus.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Im Rahmen der 2026 gestarteten „Physical AI“ Birds of a Feather (BoF) Group untersucht die MIPI Alliance, wie bestehende MIPI-Spezifikationen für Physical-AI-Anwendungen wie humanoide Roboter genutzt und bei Bedarf weiterentwickelt werden können. MIPI identifiziert mehrere Bereiche, in denen vorhandene MIPI-Schnittstellen aus der Mobiltechnik auf humanoide Systeme übertragen werden könnten. Dazu gehören Kamera-, Display- Audio- und Sensorschnittstellen.
Standardisierte Schnittstellen eignen sich besonders gut für humanoide Architekturen, da sie Kameraverbindungen mit hoher Bandbreite, die Aggregation von Sensoren mit geringem Stromverbrauch, effiziente Flash-Speicher sowie Audioverbindungen unterstützen und gleichzeitig strenge Anforderungen hinsichtlich Stromverbrauch, elektromagnetischer Verträglichkeit und physikalischer Integration erfüllen.
Der nächste Entwicklungsschritt ist architektonisch
Edo Cohen, Vorsitzender der Physical AI Birds of a Feather (BoF) Group bei der MIPI Alliance.
(Bild: MIPI Alliance)
„Nicht die maximale Leistungsfähigkeit einzelner Komponenten entscheidet über die nächste Generation humanoider Roboter, sondern ihre effiziente Integration in eine skalierbare Systemarchitektur“, erklärt Edo Cohen, Vorsitzender der Physical AI Birds of a Feather (BoF) Group bei der MIPI Alliance. „Standardisierte Schnittstellen werden damit zu einem entscheidenden Baustein auf dem Weg zur Kommerzialisierung humanoider Roboter. Sie reduzieren individuelle Verbindungslösungen, vereinfachen die Integration unterschiedlicher Komponenten und schaffen die Voraussetzungen für reproduzierbare Systemarchitekturen. Das kann Entwicklungszeiten verkürzen, den Energie- und Verkabelungsaufwand reduzieren und die Zusammenarbeit verschiedener Zulieferer erleichtern.“
Für Roboterhersteller bedeutet das: Wer bereits in der Entwicklungsphase auf standardisierte, skalierbare Kommunikationsarchitekturen setzt, schafft bessere Voraussetzungen für den Übergang vom Prototyp zur wirtschaftlichen Serienfertigung. Gerade angesichts hoher Hardwarekosten wird es darauf ankommen, auch bei Kommunikation und Systemintegration vorhandene Effizienzpotenziale konsequent auszuschöpfen. (sg)