Roboter sollen sich leichter programmieren lassen und bei unerwarteten Situationen selbst reagieren. Auf der electronica erläutert Teradyne-Manager Anders Billesø Beck, wie Universal Robots dafür Steuerung, Schnittstellen und Software umbaut.
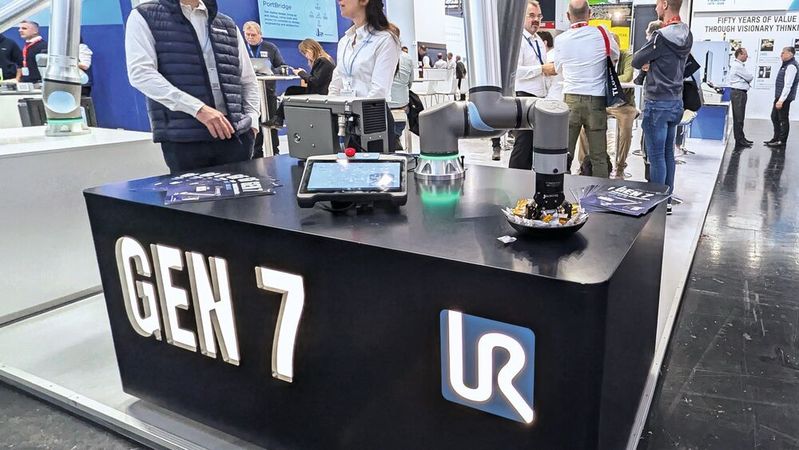
Neue Robotergeneration: Bei der Gen 7 hat Universal Robots vor allem die Steuerung, Schnittstellen und Software für KI-Anwendungen überarbeitet.
(Bild: mc/VCG)
Auf der electronica 2026 in München greift ein Roboterarm Bauteile aus einem Behälter, obwohl ihre Position variiert. Solche Aufgaben werden bei wechselnden Produkten schnell aufwendig. Universal Robots (UR) stellt auf der Messe Gen 7 erstmals in Europa vor. Im Gespräch am Stand erklärt Anders Billesø Beck, Vice President AI Robotics Products bei Teradyne Robotics, welche Rolle KI dabei spielen soll.
Beck unterscheidet zwei Entwicklungen: KI-Agenten sollen das Programmieren vereinfachen, Physical-AI-Modelle das Greifen und Handhaben flexibler machen. Elektronikhersteller mit kleinen Losgrößen und häufigen Produktwechseln könnten davon profitieren. Die Anwendungen am Stand zeigen allerdings unterschiedliche Entwicklungsstände.
Gen 7: Die Mechanik bleibt, die Steuerung ändert sich
UR hat diesmal vor allem Elektronik und Software überarbeitet. Mit Gen 6 hatte das Unternehmen Traglast und Geschwindigkeit erhöht. Bei Gen 7 bleiben Mechanik, Motoren und Geschwindigkeiten der entsprechenden Vorgängermodelle laut Beck im Wesentlichen gleich. Steuerung, Bediengerät und Werkzeugflansch sind neu und sollen die Anbindung von Sensorik und KI-Anwendungen erleichtern.
Zur g-Serie gehören die Modelle UR10g-1750, UR17g-1300 und UR18g-950. Der UR17g-1300 bietet 1300 Millimeter Reichweite und trägt nominell 15 Kilogramm, mit erweiterter Traglast bis zu 17,5 Kilogramm. Die kompaktere CB7-Core-Steuerung soll rund 40 Prozent mehr Rechenleistung als der Vorgänger liefern. Sie besitzt drei Gigabit-Ethernet-Anschlüsse für SPS, Kameras oder Produktionsnetzwerke und ist auch zum Schaltschrankeinbau erhältlich. TP7-Teach-Pendant, SP7-Smart-Panel und PolyScope X ergänzen das System. Auf dem neuen Bediengerät können Partner eigene Oberflächen anbieten. Am Werkzeugflansch sollen sich zudem komplexere Endeffektoren anbinden lassen, bis hin zu Greifhänden mit zusätzlicher Sensorik.
Am Werkzeugflansch stehen Gigabit-Ethernet, digitale und analoge Signale sowie 24 oder 48 Volt Versorgung bereit. Kameras lassen sich direkt anschließen; zusätzliche Kabel müssen nicht außen über die Gelenke laufen. Gerade diese bewegten Leitungen müssten Kunden laut Beck je nach Einsatz schon nach drei bis sechs Monaten wechseln. Die interne Kabelführung soll Verschleiß verringern und Kameradaten mit geringer Latenz übertragen. Die Steuerung bleibt außerhalb des Arbeitsbereichs. Das hilft bei wechselnden Einsatzorten. Beck nennt Schweißroboter im Schiffbau, die Beschäftigte mit einer Magnethalterung an unterschiedlichen Stellen befestigen. Für die Verbindung zwischen Arm und Controller nennt er bis zu 40 Meter Kabellänge.
Werden KI-Agenten das Roboterprogrammieren übernehmen?
Integratoren programmieren bislang Bewegungen, Sensorabfragen, Fehlerbehandlung und Bedienoberflächen. Beck rechnet damit, dass Coding-Agenten einen großen Teil übernehmen. „Ich gehe ehrlich gesagt davon aus, dass in zwei Jahren kaum noch jemand unsere Roboter von Hand programmieren wird“, sagt er im Gespräch. In der Industrie dürfte die Einführung allerdings länger dauern, räumt er ein.
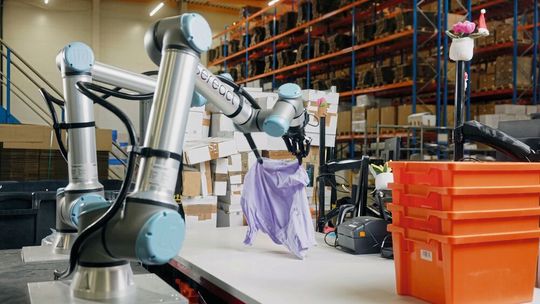
KI im Lager: Ein Roboterarm mit Sereact-Software greift ein Kleidungsstück. Die KI ermöglicht den Umgang mit unterschiedlich geformten Objekten.
(Bild: Inbolt)
Als Beispiel nennt er Claude von Anthropic. URScript ähnelt in Teilen Python, weshalb Sprachmodelle laut Beck bereits Code für Sensorabfragen und Steuerungsabläufe schreiben können. Anschließend soll die Logik deterministisch auf dem Robotercontroller laufen. Das KI-Modell muss nicht jede Sensorreaktion zur Laufzeit neu berechnen. Agenten könnten laut Beck zudem Bedienoberflächen für Maschinenführer erstellen und damit Integratoren Arbeit abnehmen.
UR experimentiert bereits mit der Koordination mehrerer Roboter: In einem Versuch mit Anthropic steuerte ein Agent über PolyScope X vier Cobots. Dazu diente der experimentelle Model Hardware Standard (MHS), der KI-Modellen geregelten Zugriff auf Geräte geben soll. Eine fertige MCP-Anbindung für die Robotersteuerung bestätigt Beck auf Nachfrage nicht. UR arbeite daran und wolle bald mehr zeigen; ein Termin steht nicht fest.
Physical AI ergänzt die klassische Steuerung
Bei Physical AI geht es um die Bewegung selbst. Kameras und andere Sensoren erfassen die Umgebung, ein trainiertes Modell bestimmt beispielsweise, wo ein Objekt liegt und wie der Roboter es greifen soll. Das Modell soll auch auf veränderte Bauteilpositionen reagieren, für die klassische Programme oft Sonderfälle benötigen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Beck hält dennoch an den vorhandenen Steuerungsfunktionen fest: „Selbst wenn ein fortgeschrittenes Physical-AI-Modell die Handhabung übernimmt, laufen die deterministischen Steuerungsfunktionen nach Industriestandard weiterhin parallel.“ Das KI-Modell plant, der Controller führt die Bewegung aus. Sicherheitsfunktionen, Risikobeurteilung und Prüfung der Anwendung bleiben notwendig. Gen 7 soll diese Arbeitsteilung erleichtern.
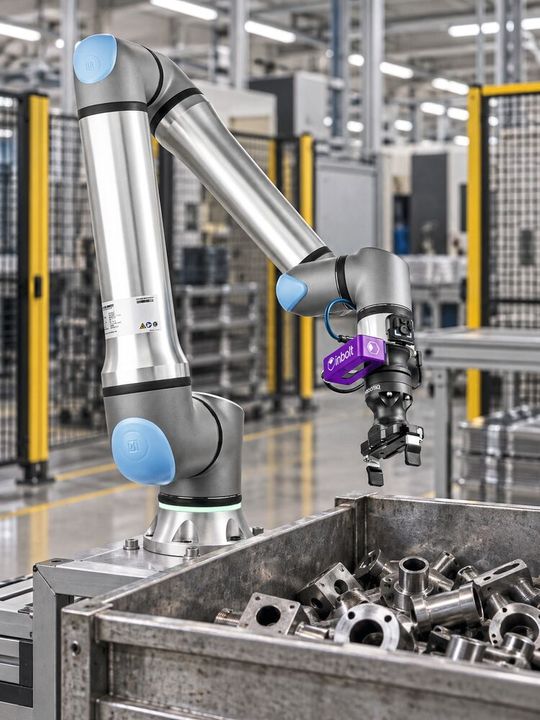
Mit dem französischen Partner Inbolt zeigt UR, wie eine 3D-Kamera ungeordnet bereitliegende Teile erkennt. Die Software berechnet ihre Lage und passt den Greifvorgang an. Zur Einrichtung lädt der Anwender ein CAD-Modell hoch. Nach Becks Angaben dauert die Anpassung anschließend fünf bis zehn Minuten, abhängig von der Komplexität des Bauteils. Das Modell bringt bereits Vorwissen mit; die CAD-Daten dienen als Referenz für die konkrete Aufgabe. Beck sieht bei halbstrukturierten Anlieferungen Bedarf: Bauteile liegen zwar an wechselnden Positionen, aber meist in flachen Lagen und sind von einer Seite zugänglich. Solche Teile entnehmen Beschäftigte heute vielfach von Hand und sortieren sie für nachfolgende Arbeitsschritte ein.
KI-gestütztes Greifen: Eine 3D-Kamera von Inbolt erfasst die Lage von Metallteilen. Die Software berechnet daraus den Greifvorgang des UR-Roboters.
(Bild: Inbolt)
Die Inbolt-Software kann auf dem CB7-Controller in einem Docker-Container laufen. Für diese Anwendung braucht es laut UR keinen zusätzlichen Industrie-PC. Die 3D-Bilddaten werden lokal verarbeitet. Der Ansatz eignet sich vor allem für einzeln oder in zugänglichen Lagen bereitliegende Teile; bei anderen Schüttgutaufgaben sind weitere Anpassungen nötig.
Eine zweite Demonstration kombiniert UR mit KI-gestützter Bildverarbeitung von Cognex. Eine Kamera erfasst Leiterplatten, die Software sucht nach Fehlern oder Abweichungen von gelernten Beispielen. „Früher verbrachten Bildverarbeitungsingenieure teilweise drei Monate damit, spezielle Software zu programmieren. Mit KI wird daraus im Wesentlichen eine Trainingsaufgabe“, erklärt Beck. Die drei Monate sind ein Beispiel, kein allgemeiner Maßstab. Für den Serieneinsatz müssen Hersteller weiter prüfen, wie oft Defekte übersehen oder fehlerfreie Teile aussortiert werden. Die Prüfung lässt sich dafür enger in Roboterabläufe einbinden.
Zwei Arme, ein KI-Modell
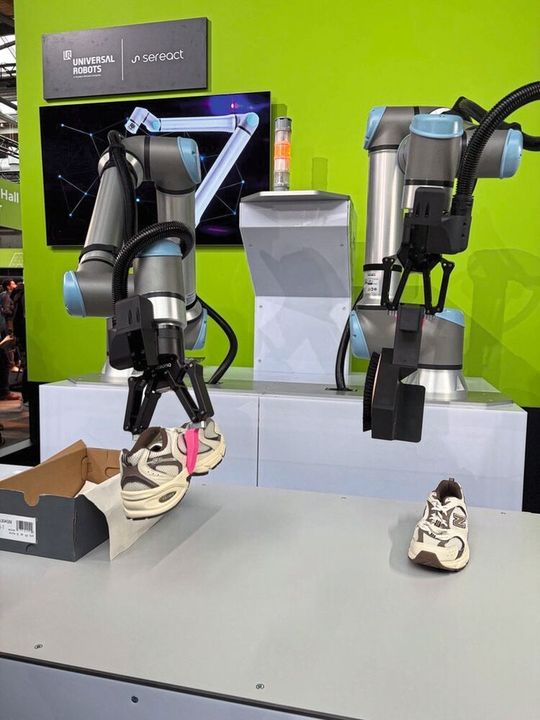
Wie weit lernende Robotersysteme gehen können, demonstriert Beck anhand eines Videos von Sereact aus Stuttgart. Zwei UR-Arme bearbeiten Schuhretouren: Sie öffnen Kartons, greifen Schuhe und legen sie ab. Im Video wird ein Schuh absichtlich verdreht, später verschiebt sich eine Box. Der Roboter passt seine Bewegung an und arbeitet weiter. Klassische Programme brauchen für solche Abweichungen vorab definierte Korrekturen. Bei der Demonstration erfasst eine Kamera am Handgelenk jedes Arms die Szene. Die beiden Arme passen daraufhin ihre Aktionen an, statt eine starre Bewegungsfolge abzuarbeiten.
Messedemonstration: Zwei Roboterarme von Universal Robots zeigen auf der GTC, wie sich Schuhe mithilfe von Physical AI greifen und handhaben lassen.
(Bild: Inbolt)
„Ich sehe in diesen fortgeschrittenen KI-Modellen eine Möglichkeit, die Produktion robuster zu machen. Sie können Probleme lösen, die wir bisher mit immer mehr Programmcode abzufangen versucht haben“, sagt Beck. Die Demonstration belegt allerdings keine Fehlerquote im Dauerbetrieb.
Sereact und Teradyne zufolge werden entsprechende Systeme für die Bearbeitung von Zalando-Retouren in Greven und im polnischen Świebodzin eingesetzt. Cortex von Sereact nutzt dabei zusätzliche Nvidia-Rechenhardware, und die Arme stammen aus der sechsten UR-Generation.
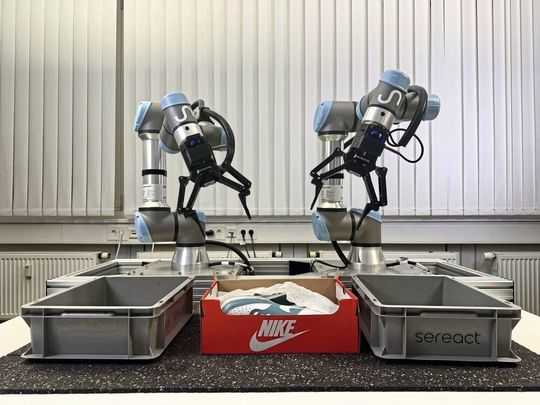
Ein übergeordnetes KI-Modell koordiniert die Aufgabe, jeder Arm besitzt aber seinen eigenen Controller. Beide Steuerungen laufen synchron; laut Beck lassen sich auch unterschiedlich große Arme kombinieren. Die KI plant das gemeinsame Handeln, die Controller setzen die Bewegungen um.
Beck sieht die Elektronikindustrie als wichtigen Markt. Während eine Automobilfertigungslinie oft über Jahre ähnliche Produkte baut, müssen Elektronikfertiger schnell auf neue Gerätegenerationen reagieren. Kabel, Steckverbinder und kleine Bauteile erschweren die automatisierte Montage. Bei KI-Servern, sagt Beck, könnten Produktgenerationen teilweise schon nach drei Monaten wechseln. Die Zahl lässt sich nicht auf die gesamte Branche übertragen.
„Die Anlagen müssen sich per Software anpassen lassen. Wenn man bei jedem Produktwechsel nach drei Monaten die gesamte Fertigungslinie mechanisch umbauen muss, steckt man seine ganze Zeit und sein Geld in solche Umbauten“, sagt Beck. Softwarebasierte Anpassungen sollen Produktwechsel vereinfachen. Wie viel Aufwand entfällt, hängt vom jeweiligen Bauteil und Prozess ab.
Auf der electronica zeigte Teradyne auch das Zusammenspiel von Universal Robots und der Schwesterfirma Mobile Industrial Robots (MiR). Ein mobiler Manipulator fährt Material zu einer Prüfstation und bestückt sie. Damit lassen sich Materialtransporte und die Beladung von Prüfgeräten automatisieren. Gerade bei Testsystemen, die mehrere Stunden an einem Prüfling arbeiten, fallen wiederkehrende Handgriffe an: Leiterplatten müssen entnommen und neue eingelegt werden. Solche Aufgaben seien in der Halbleiterfertigung bereits automatisiert. Beck sieht darin für viele Fabriken eine Alternative zu zweibeinigen Humanoiden. „Natürlich haben solche Systeme Schwierigkeiten, Treppen zu steigen. Wenn das die wichtigste Anforderung ist, braucht man vielleicht etwas anderes.“ Auf ebenen Hallenböden reichen oft eine mobile Plattform und Roboterarme.
Zwischen Pilotprojekt und Produktionsalltag
Gemeinsame KI-Steuerung: Zwei synchronisierte UR-Roboterarme bearbeiten Schuhkartons. Ein übergeordnetes KI-Modell koordiniert ihre Bewegungen.
(Bild: Sereact)
Die gezeigten Anwendungen haben verschiedene Reifegrade. KI-Bildverarbeitung ist industriell etabliert, einzelne Handhabungsaufgaben lassen sich bereits mit trainierten Modellen automatisieren. Allgemein einsetzbare Physical-AI-Modelle, die sehr unterschiedliche Aufgaben ohne größeren Integrationsaufwand übernehmen, sieht Beck dagegen noch überwiegend in Pilotprojekten. Manche Versuche laufen bereits im größeren Maßstab, doch von einer universell verfügbaren Lösung könne keine Rede sein.(mc)