3D-Lidar-Sensoren erfassen Innenräume mit Laser-Laufzeitmessungen und erstellen daraus räumliche Punktwolken. Personen und Bewegungen werden erkannt sowie definierte Schutzzonen überwacht. Für eine zuverlässige Funktion sind das Messprinzip, die Scanauflösung und typische Fehlerquellen entscheidend.
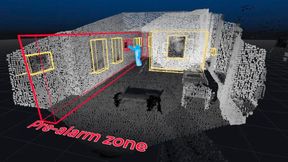
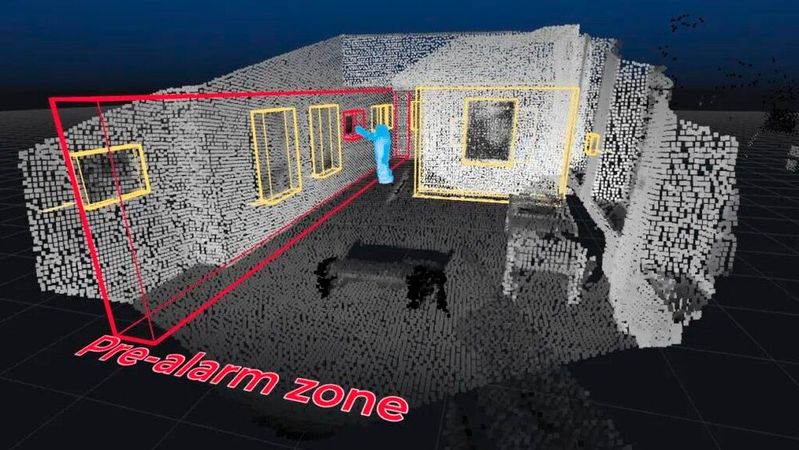
Mit 3D-Lidar-Sensoren lassen sich Personen, Bewegungen und definierte Schutzzonen erkennen und überwachen.
(Bild: Blickfeld)
Eine Kamera liefert ein Bild, ein Radar Entfernung und Bewegungsinformationen. Einen anderen Ansatz verfolgt ein 3D-Lidar-Sensor: Er tastet seine Umgebung mit Laserlicht ab und berechnet aus der Laufzeit der reflektierten Lichtpulse die Entfernung zu Objekten. Viele Einzelmessungen ergeben eine dreidimensionale Punktwolke des überwachten Umfelds. Der Sensor erkennt nicht nur eine Bewegung, sondern kann auch auswerten, wo sich ein Objekt befindet, welche räumliche Ausdehnung es besitzt und ob es eine definierte Zone betritt. Damit überwachen Lidar-Sensoren Innenräume, Durchgänge oder sensible Bereiche.
Von der Entfernungsmessung zur Punktwolke
Beim direkten Time-of-Flight-Verfahren sendet der Sensor kurze Laserpulse aus und misst die Zeit bis zum Eintreffen des reflektierten Signals. Daraus lässt sich die Entfernung bestimmen. Bei einer zweidimensionalen Ablenkung des Laserstrahls entstehen Messpunkte in verschiedenen Richtungen. Wiederholt der Sensor diesen Vorgang kontinuierlich, entsteht eine räumliche Abbildung der Umgebung. Das Ergebnis ist kein Kamerabild, sondern eine Menge von Messpunkten mit räumlichen Koordinaten. Je nach Sensor können weitere Informationen hinzukommen, beispielsweise die Intensität des reflektierten Signals. Für die Anwendung entscheidend sind jedoch zunächst die Geometrie der Punktwolke und deren zeitliche Veränderung.
Aus aufeinanderfolgenden Scans kann die Software stationäre und bewegte Strukturen unterscheiden. Ein Objekt, das sich innerhalb eines definierten Bereichs bewegt, erzeugt dabei ein anderes Muster als eine Wand, ein Regal oder eine fest installierte Maschine.
MEMS-Spiegel statt großer Mechanik
MEMS-Spiegel lenken den Laserstrahl ab. Dabei verändert der Spiegel seine Ausrichtung und lenkt das Licht über das Sichtfeld des Sensors. So kann der Sensor einen Raum in zwei Dimensionen abtasten, ohne dass sich der gesamte Aufbau mechanisch drehen muss. Vorteile sind die kompakte Bauform und die potenziell hohe Wiederholbarkeit des Scanvorgangs. Für die Systemauslegung sind allerdings mehrere Parameter relevant: das horizontale und vertikale Sichtfeld, die Winkelauflösung, die Scanrate und die Reichweite. Diese Größen bestimmen, wie detailliert ein Objekt erfasst wird und wie schnell eine Bewegung erkannt werden kann.
Ein großes Sichtfeld allein sagt deshalb wenig über die Eignung für eine konkrete Anwendung aus. Muss ein Sensor beispielsweise eine Person in einem Durchgang erkennen, sind andere Eigenschaften wichtig als bei der Überwachung eines großflächigen Innenraums. Entscheidend ist, wie viele Messpunkte ein Objekt in der jeweiligen Entfernung erzeugt und wie schnell sich die Punktwolke aktualisiert.
Virtuelle Zonen statt physischer Barrieren
Eine typische Anwendung ist die Definition virtueller Schutzzonen. Dabei wird im Erfassungsbereich des Sensors ein räumlicher Bereich hinterlegt. Betritt ein erkanntes Objekt diese Zone oder überschreitet es eine definierte Grenze, erzeugt die Auswertung ein Ereignis. Solche Zonen können beispielsweise vor Türen, Fenstern, Serverracks, Ausstellungsstücken oder Maschinen liegen. Im Unterschied zu einer einfachen Lichtschranke lässt sich nicht nur eine einzelne Linie überwachen. Der Sensor kann einen dreidimensionalen Bereich berücksichtigen und damit auch Annäherungen oder Bewegungen innerhalb einer Fläche erfassen.
Damit aus der Messung eine verwertbare Meldung wird, muss die Software die Punktwolke zunächst strukturieren. Typische Verarbeitungsschritte sind:
Herausfiltern dauerhaft vorhandener Strukturen,
Gruppieren zusammengehöriger Messpunkte,
Erkennen bewegter Objekte,
Schätzen ihrer Position und Bewegungsrichtung,
Verfolgen eines Objekts über mehrere Scans,
Auswerten definierter Zonen und Ereignisregeln.
Die genaue Leistungsfähigkeit hängt dabei nicht nur von der Hardware ab. Algorithmen, Parametrierung und Montageposition beeinflussen maßgeblich, ob die Anwendung robust arbeitet.
Lokale Auswertung reduziert die Datenmenge
Ein wesentlicher Aspekt ist die Verarbeitung direkt im Sensor oder in einem Embedded-System in der Nähe des Sensors. Muss nicht jede Rohmessung an einen zentralen Rechner oder in eine Cloud übertragen werden, sinken Datenmenge und Übertragungsaufwand. Außerdem kann die Reaktion auf ein Ereignis mit geringerer Latenz erfolgen. Für die Integration stellt sich jedoch die Frage, welche Daten tatsächlich ausgegeben werden. Ein System kann beispielsweise vollständige Punktwolken, reduzierte Objektlisten oder lediglich Ereignisse wie „Zone betreten“ übertragen. Für die Anwendung und die Bewertung des Datenschutzes ist dieser Unterschied relevant.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Obwohl Lidar keine klassischen Kameraaufnahmen erstellt, folgt nicht automatisch, dass die Verarbeitung datenschutzrechtlich unproblematisch ist. Auch räumliche Bewegungsdaten können Rückschlüsse auf Personen und deren Verhalten zulassen. Entscheidend ist daher, welche Daten gespeichert werden, wie lange sie vorgehalten werden und ob die Auswertung anonymisiert erfolgt.
Wo die Grenzen liegen
Wie jedes aktive optische Messverfahren hat auch Lidar typische Randbedingungen. Glasflächen können Laserlicht teilweise transmittieren oder mehrfach reflektieren. Glänzende Metalloberflächen können zu gerichteten Reflexionen führen, während sehr dunkle oder stark absorbierende Materialien nur ein schwaches Rücksignal liefern. Auch Verdeckungen sind relevant: Ein Objekt, das von einem anderen verdeckt wird, kann der Sensor möglicherweise nicht vollständig erfassen. Für die Praxis bedeutet das, dass der Montageort und die Blickrichtung sorgfältig gewählt werden müssen. Ein Sensor, der eine Tür frontal überwacht, arbeitet unter Umständen anders als ein Sensor, der den Bereich schräg durch eine Glasfront erfasst. Ebenso können Personen, die sich dicht hintereinander bewegen, die Objektzuordnung erschweren.
Weitere Einflussgrößen sind Fremdlicht, Staub, Nebel, Verschmutzung der Optik und Veränderungen in der Umgebung. Die konkreten Auswirkungen hängen vom Messverfahren, der Wellenlänge, der Signalverarbeitung und der Parametrierung ab. Für sicherheitsrelevante Anwendungen müssen diese Bedingungen deshalb im Test abgebildet werden.
Kein universeller Ersatz für die Kamera
Indoor-3D-Lidar ersetzt Kameras nicht grundsätzlich. Kameras bieten eine hohe Detailauflösung und sind bei der visuellen Klassifikation von Objekten im Vorteil. Radar kann Bewegungen auch unter Bedingungen erfassen, unter denen optische Systeme Schwierigkeiten haben, liefert aber je nach Ausführung eine geringere räumliche Auflösung. Lichtschranken sind einfach und robust, überwachen jedoch meist nur eine Linie oder einen schmalen Bereich.
Die Stärke von Lidar liegt in der Kombination aus räumlicher Abstandsmessung, dreidimensionaler Erfassung und einer Auswertung, die ohne klassische Bilddaten auskommen kann. Ob dieser Vorteil die höheren Anforderungen an Parametrierung, Montage und Validierung rechtfertigt, hängt von der Anwendung ab. Für Entwickler ist deshalb nicht die Frage entscheidend, ob Lidar grundsätzlich besser ist als eine Kamera oder ein Radar. Entscheidend ist, ob die benötigte Anwendung mit den verfügbaren Messpunkten, der Latenz und der Umgebungsrobustheit zuverlässig gelöst werden kann. (heh)