1969 bestimmten Zähler und Digitalkomparatoren, wann ein Motor vorwärtslief, rückwärtslief oder stoppte. Heute lässt sich eine solche Positionssteuerung mit einem Mikrocontroller realisieren. Die Aufgabe bleibt – verändert haben sich Integration und Programmierbarkeit.
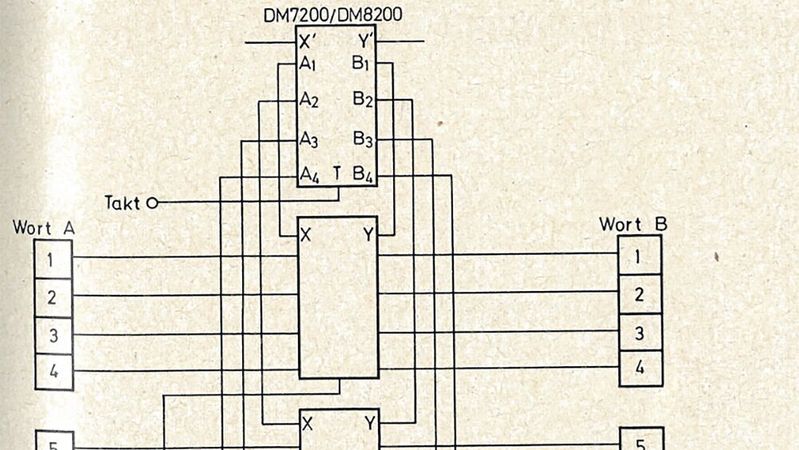
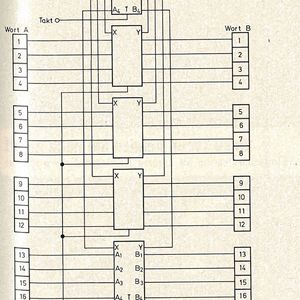
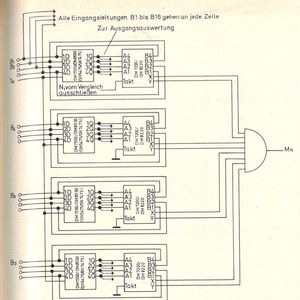
Wie die Vergleichsfunktion entsteht: Die Zusammenschaltung der 4-Bit-Komparatoren zum 16-Bit-Vergleicher zeigt den damaligen Schaltungsaufwand.
(Bild: National Semiconductor)
Ein Magnetband soll eine vorgegebene Position anfahren. Dazu muss die Steuerung die aktuelle Position erfassen, mit dem Ziel vergleichen und die passende Bewegungsrichtung bestimmen. Was sich heute mit einem Mikrocontroller und seiner Peripherie lösen lässt, beschäftigte Entwickler bereits vor mehr als einem halben Jahrhundert. ELEKTRONIKPRAXIS zeigte am 27. Mai 1969 eine Schaltung, die diese Aufgabe mit einem Aufwärts-Abwärts-Zähler und mehreren Digitalkomparatoren übernahm.
Der Beitrag „Der monolithische Digital-Komparator, ein universelles Bauelement für Steuer- und Regelschaltungen“ stammte aus dem Applikationslabor von National Semiconductor. Im Mittelpunkt stand der DM 7200/DM 8200. Der integrierte Baustein verglich zwei 4-Bit-Wörter und gab über zwei Ausgänge an, ob der erste Wert größer, kleiner oder gleich dem zweiten war. Aus dieser überschaubaren Grundfunktion entwickelte der Artikel mehrere Anwendungen: einen Vergleich längerer Datenwörter, einen assoziativen Speicher, einen programmierbaren Frequenzteiler und eine Positionssteuerung.
Für den Vergleich zweier 16-Bit-Wörter teilte die Schaltung die Eingangsdaten zunächst in vier Gruppen zu jeweils vier Bit auf. Vier Komparatoren werteten diese Gruppen aus. Ein weiterer Komparator führte ihre Ergebnisse zum Gesamtvergleich zusammen. Bild 1 zeigt damit anschaulich, wie sich aus Bausteinen mit begrenzter Wortbreite eine umfangreichere Funktion zusammensetzen ließ.
Eine wichtige Rolle spielte der als Takteingang bezeichnete Anschluss. Lag dort eine logische Eins an, gingen beide Ausgänge auf Null – unabhängig vom Verhältnis der Eingangswerte. Neben den drei Vergleichsergebnissen stand damit ein vierter Ausgangszustand zur Verfügung. Er erlaubte unter anderem, die Auswertung auszublenden, solange die Eingangssignale noch nicht eingeschwungen waren.
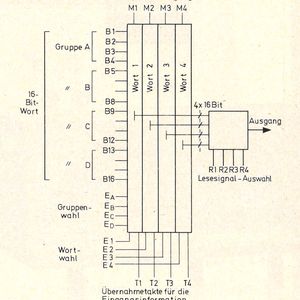
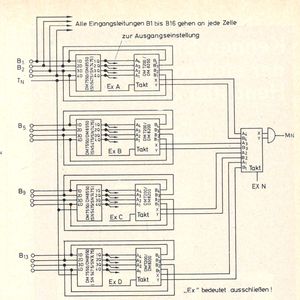
Der Artikel nutzte diese Eigenschaft auch für einen assoziativen Speicher mit vier 16-Bit-Wörtern. Dabei wurde ein Eingangswort mit gespeicherten Inhalten verglichen; die Schaltung meldete, bei welchem Wort eine Übereinstimmung vorlag. Je nach Verschaltung ließen sich ganze Wörter, Gruppen von vier Bit oder einzelne Bits vom Vergleich ausschließen. So musste nicht zwingend das vollständige Datenwort übereinstimmen, sondern nur der jeweils relevante Teil.
Beim programmierbaren Frequenzteiler wiederum verglichen die Komparatoren den Stand von Dezimalzählern mit einer vorgegebenen Zahl. Bei Übereinstimmung wurden die Zähler zurückgesetzt. Die dabei entstehenden Impulse takten ein nachgeschaltetes JK-Flipflop, das eine Ausgangsimpulsfolge mit 50 Prozent Tastverhältnis erzeugte. Schon diese Beispiele zeigen den Ansatz des Beitrags: Eine Vergleichsfunktion wurde durch passende Beschaltung zum Bestandteil ganz unterschiedlicher Steuerungsaufgaben.
Vom Zahlenvergleich zur Bewegung
Die deutlichste Verbindung zum Embedded Computing liefert die Positionssteuerung in Bild 2. Hier bildete ein 16-Bit-Aufwärts-Abwärts-Zähler die Bandposition ab. Bewegungsabhängige Impulse aktualisierten seinen Stand. Die gewünschte Position lag als Binärwert an den anderen Eingängen des 16-Bit-Vergleichers an. Aus dem Vergleich ergaben sich die Laufrichtung des Motors und die Zählrichtung. War die Zielposition erreicht, signalisierte der Komparator Gleichheit und der Motor erhielt den Stoppbefehl. Über den Takteingang ließ sich außerdem ein Zustand erzwingen, in dem Motor und Zähler kontinuierlich vorwärtsliefen.
Die Schaltung verband damit Positionserfassung, Entscheidung und Ansteuerung. Ihre Funktion ergab sich aus der Verschaltung der Bausteine und den angelegten Steuersignalen. Ein Prozessor, der ein gespeichertes Programm abarbeitet, war dafür nicht vorgesehen. Dennoch lässt sich an diesem Beispiel eine bis heute typische Aufgabe eingebetteter Systeme nachvollziehen: Informationen aus einem technischen Prozess aufnehmen und daraus eine passende Reaktion ableiten.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Die Funktion wandert in die Digitaltechnik
Für eine entsprechende Lösung kann heute ein Mikrocontroller wesentliche Teile der damaligen Schaltung zusammenführen. Ein Timer mit Encoder-Funktion erfasst beispielsweise die Signale eines inkrementellen Positionsgebers. Bei einem Quadraturencoder lässt sich aus zwei phasenversetzten Signalen auch die Bewegungsrichtung bestimmen; der Zähler wird entsprechend erhöht oder verringert. Solche Funktionen bieten etwa Timer der STM32-Familie. Die Firmware liest den Positionswert, vergleicht ihn mit dem Sollwert und bestimmt die erforderliche Aktion. Über Steuersignale beziehungsweise PWM-Ausgänge wirkt der Mikrocontroller auf die Motorleistungsstufe ein. Sensor und Leistungsstufe bleiben dabei eigenständige Teile des Systems: Der Controller verarbeitet Informationen und erzeugt Ansteuersignale, während die Leistungselektronik die Energie für den Motor schaltet.
Dabei muss der Prozessorkern nicht jede einzelne Signalflanke bearbeiten. Zähler und Encoder-Auswertung laufen in der Hardwareperipherie. Auch PWM-Signale werden von Timern erzeugt. Die Software konfiguriert diese Funktionen, gibt Werte vor und bearbeitet übergeordnete Abläufe. Embedded Computing verbindet somit programmierbare Verarbeitung mit spezialisierten Hardwarefunktionen.
Der praktische Unterschied zur historischen Lösung liegt vor allem darin, wie sich das Verhalten verändern und erweitern lässt. Eine andere Bewegungsfolge, zusätzliche Positionsprüfungen oder eine Diagnose können durch Firmware ergänzt werden. Voraussetzung ist, dass Sensorik, Leistungsstufe, Speicher und Rechenleistung dafür ausreichen. Eine neue Software kann fehlende Messinformationen oder unzureichende Hardware nicht ersetzen.
Aus Richtung und Stopp wird ein Profil
Auch die Art der Bewegungssteuerung lässt sich erweitern. Die Schaltung von 1969 leitete aus dem Größenvergleich unmittelbar Vorwärtslauf, Rückwärtslauf oder Stopp ab. Eine aufwendigere Positionsregelung kann zusätzlich den Betrag und den zeitlichen Verlauf der Abweichung auswerten. Damit lässt sich beeinflussen, wie sich der Antrieb seinem Ziel nähert.
Ein Beispiel für eine solche Umsetzung liefert das Motor-Control-SDK von STMicroelectronics: Es bietet eine Positionsregelung mit Quadraturencoder und einen Positionsregler mit PID-Anteilen in Verbindung mit unterlagerten Stromreglern. Der Soll-Ist-Vergleich bleibt dabei ein Ausgangspunkt, wird aber Teil einer umfangreicheren Regelstruktur. Für die Anwendung eröffnet das die Möglichkeit, Beschleunigung und Verzögerung gezielt vorzugeben, statt erst beim Erreichen der Zielposition einen Stopp auszulösen. Das ist relevant, weil ein elektrischer Stoppbefehl eine bewegte Mechanik nicht augenblicklich zum Stillstand bringt. Trägheit, Last, Messauflösung und Reglerauslegung bestimmen mit, wie genau und schnell eine Position tatsächlich erreicht wird. Die zusätzliche Flexibilität bringt aber zugleich neue Entwicklungsaufgaben mit sich.
Der Digitalkomparator von 1969 war selbst kein Embedded-Rechner. Seine Anwendungen zeigen aber, wie lange grundlegende Aufgaben eingebetteter Steuerungen bereits bestehen. Zählen, vergleichen und reagieren sind weiterhin erforderlich. Heute lassen sich diese Funktionen enger integrieren, programmieren und um Regelung sowie Diagnose erweitern. (mr)