Robotik, autonome mobile Plattformen und industrielle Automatisierungssysteme müssen ihre Umgebung mit hoher Genauigkeit, geringer Latenz und gleichbleibender Zuverlässigkeit erfassen.
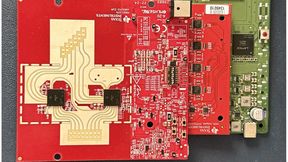
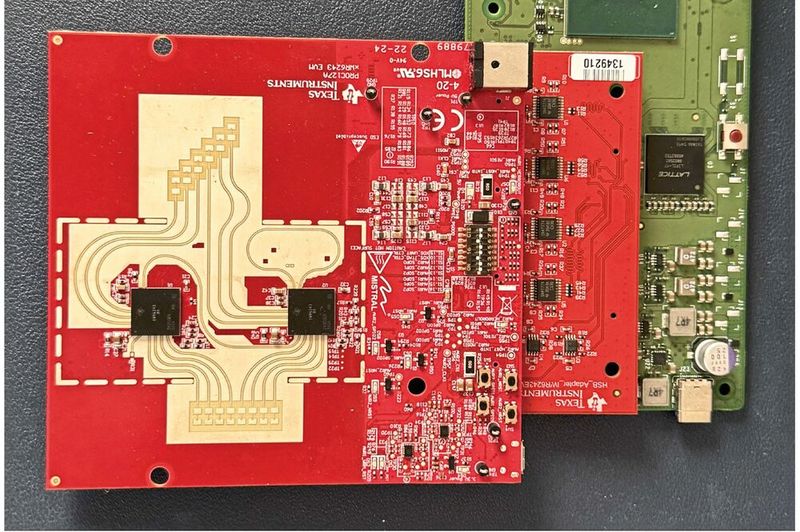
Bild 2: Gesamtansicht der Hardware-Implementierung.
(Bild: TI)
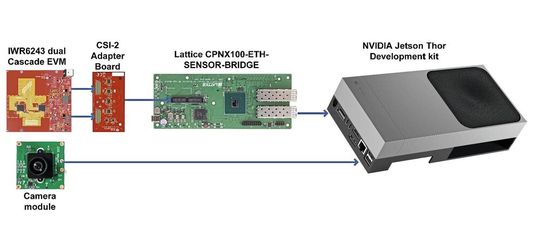
Reine Bildsensoren sind bei Nebel, Blendung, Staub, Regen oder schlechten Lichtverhältnissen eingeschränkt und monomodalen Tiefensensoren machen dynamischen Szenen Schwierigkeiten. mmWave-Radar basiert auf einem grundlegend anderem Prinzip. Mit dem IWR6243 bietet Texas Instruments einen hochintegrierten, im Frequenzband von 57 bis 64 GHz arbeitenden mmWave-Radartransceiver. In Kombination mit der Edge-Computing-Plattform NVIDIA Jetson Thor und der NVIDIA Holoscan Sensor Bridge (Bild 1) lassen sich Radardaten effizient in KI-basierte Sensorfusions-Pipelines einbinden, sodass humanoide Roboter oder autonome mobile Plattformen in vollem Umfang von der hohen Messgenauigkeit und Zuverlässigkeit der Radartechnik profitieren.
Bild 1: Das Gesamtsystem im Überblick.
(Bild: TI)
Am Anfang der Sensorfusion-Pipeline steht das synchronisierte Erfassen von Radar- und Kameradaten. Die Radarverarbeitung profitiert davon, dass der Chip die nötigen Rohdaten für präzise Entfernungs-, Geschwindigkeits- und Winkelmessungen beisteuert. Die daraus generierten Punktwolken geben die räumliche Struktur und die Bewegungscharakteristika der Umgebung wieder. Zeitgleich werden Kamerabilder mithilfe GPU-beschleunigter KI-Modelle verarbeitet, die Objekte identifizieren und klassifizieren.
Die Fusionsstufe gleicht die Radarmessungen zeitlich und räumlich mit den visuell detektierten Resultaten ab, was sich besonders in Szenarien mit sich schnell bewegenden Objekten oder eingeschränkter Sicht bewährt, die reine Kamerasysteme an ihre Grenzen bringen würden. Der hohe Integrationsgrad des Bausteins verringert die Komplexität und den Stromverbrauch des Gesamtsystems und ermöglicht skalierbare Multi-Sensor-Systeme. Funktionale Sicherheit, Zuverlässigkeit und langfristige Verfügbarkeit sind durch die Expertise aus dem Automotive- und Industriebereich gegeben – alles wichtige Voraussetzungen auch für Roboter und autonome Systeme.
Sensor-Frontend auf Basis von Holoscan
Im Verbund mit der KI-Pipeline auf Basis von Holoscan fungiert der IWR6243 als Sensor-Frontend, das die Leistungsfähigkeit des Gesamtsystems verbessert und in Edge-Lösungen das Risiko von Wahrnehmungsfehlern reduziert. Grundlage für eine reale Implementierung ist ein Hardware-Stack für die breitbandige, latenzarme Datenübertragung von den Sensoren an die zentrale KI-Plattform. Die Referenz-Hardware besteht aus dem Evaluierungsmodul IWR6243EVM, einem CSI-2 Adapter Board, der Holoscan Sensor Bridge von Nvidia, einem Kameramodul und Nvidia Jetson Thor (Bild 2).
Dank dieser Kombination kann der Fokus bei der Entwicklung auf die Wahrnehmungs-Algorithmen und die KI-Sensorfusion gerichtet werden. Für die Softwareentwicklung wird das Holoscan-SDK eingerichtet, um die Softwarekomponenten der Sensor Bridge zu aktivieren, bevor die eigentliche Applikationssoftware für die Radarverarbeitung und Sensorfusion eingerichtet wird.
Das auf Jetson Thor laufende Holoscan-SDK umfasst ein grafikbasiertes Verarbeitungsmodell, GPU-beschleunigte Operatoren, deterministisches Scheduling sowie integrierte Unterstützung für Sensorinferenz, Visualisierung und Datenübertragung. Der Softwarestack der Holoscan Sensor Bridge ergänzt das SDK, indem es breitbandigen Sensoren das effiziente Streamen von Daten ermöglicht. Hierfür umfasst er die nötigen Treiber, die Firmware und die Schnittstellen, um Sensordaten von der Sensorbrücken-Hardware (Lattice) direkt in den für die GPU zugänglichen Speicher zu laden.
Diese Softwareschicht abstrahiert die Transportdetails und verifiziert das deterministische Timing, sodass sich Entwickler nicht mit den Einzelheiten der Datentransfers befassen müssen. Die dichte Anbindung der Holoscan Sensor Bridge an das Holoscan-SDK ist in Echtzeit-Fusionsanwendungen entscheidend für die Synchronisation zwischen Radar- und Kameradaten.
Die auf der Holoscan-Plattform aufsetzende Applikationssoftware implementiert die Radarkonfiguration, die Signalverarbeitung, das Ausrichten der Sensoren und die Fusionslogik. Sie wurde von D3 Embedded entwickelt und ist speziell für den mmWave-Radarsensoren von Texas Instruments, das Holoscan Sensor Bridge Board von Lattice Semiconductor und die Nvidia-Holoscan-Infrastruktur konzipiert. (kr)
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.